
-
โทรเลย +86 13426858645
-
มีคำถามเพิ่มเติมหรือไม่ [email protected]
วัสดุซิลิโคนสำหรับซอฟต์โรโบติกส์และหุ่นยนต์ฮิวแมนนอยด์: โซลูชันที่ใช้งานได้จริงสำหรับอุปกรณ์จับยึด ผิวหนังเทียม อุปกรณ์สวมใส่ และหุ่นยนต์ขั้นสูง
 โดยlira

วิทยาการหุ่นยนต์สมัยใหม่พึ่งพาวัสดุศาสตร์ขั้นสูง ซิลิโคนวิศวกรรมช่วยให้ระบบที่อ่อนนุ่มและดูสมจริงสามารถโค้งงอและยืดหยุ่นได้ในแบบที่โลหะแข็งทำไม่ได้ ด้วยความยืดหยุ่นและความทนทานที่ไม่มีใครเทียบได้ วัสดุเหล่านี้จึงเป็นรากฐานของอุปกรณ์จับยึดที่ละเอียดอ่อน ผิวหนังที่ดูสมจริง และอุปกรณ์สวมใส่ที่ตอบสนองได้ดี ในที่นี้เราจะแจกแจงการใช้งานจริงของซิลิโคนเหลว สูตรอีลาสโตเมอร์ และหมึกซิลิโคนสำหรับการพิมพ์สกรีนเชิงฟังก์ชันในห้าโดเมนหลักของหุ่นยนต์
สารบัญ
โซลูชันยางซิลิโคนเหลว (LSR) สำหรับผู้ผลิตหุ่นยนต์
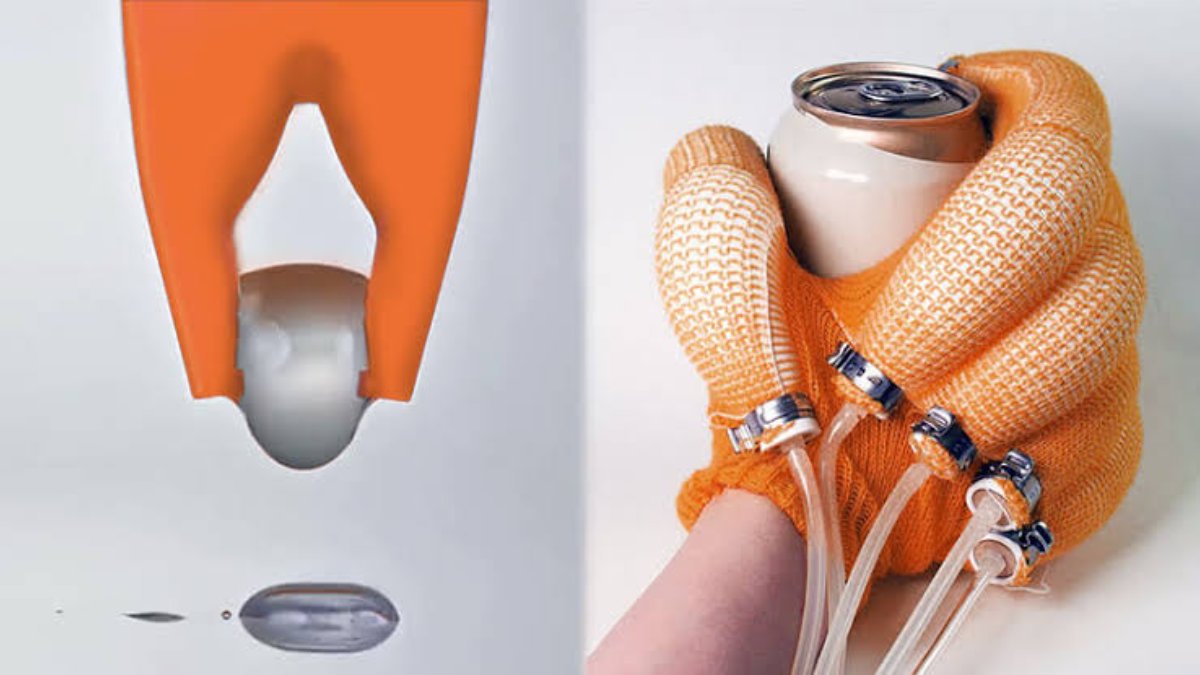
การเลือกวัตถุดิบสำหรับส่วนประกอบหุ่นยนต์จำเป็นต้องสร้างสมดุลระหว่างความทนทานทางกลกับปริมาณงานในการผลิต ในฐานะซัพพลายเออร์วัสดุ LSR เรามุ่งเน้นที่ระบบซิลิโคนสองส่วนประกอบหลักสองประเภท ได้แก่ ยางซิลิโคนเหลว (LSR) สำหรับการฉีดขึ้นรูปด้วยของเหลว (LIM) และซิลิโคนแบบวัลคาไนซ์ที่อุณหภูมิห้อง (RTV-2) สำหรับการหล่อแบบเปิดและการทำต้นแบบรวดเร็ว
เมื่อพูดถึงหุ่นยนต์ที่มีความแม่นยำสูง ซิลิโคนแบบ Platinum-cure (หรือ Addition-cure) คือทางเลือกอันดับแรกของเรา ข้อได้เปรียบหลักเมื่อเทียบกับระบบ Tin-cure คือไม่มีการปล่อยก๊าซในระหว่างการวัลคาไนซ์ ทำให้เกิดการหดตัวที่เกือบเป็นศูนย์ คุณจำเป็นต้องมีความเสถียรของมิติระดับนี้เมื่อทำการหล่อห้องนิวแมติกภายในหรือการเดินเส้นทางสำหรับเซนเซอร์ที่ฝังอยู่
ความหนืดและขีดจำกัดในการแปรรูป
ในการผลิตด้วยหุ่นยนต์ ความหนืดของซิลิโคนเหลวดิบของคุณจะเป็นตัวกำหนดวิธีการผลิตโดยตรง
ระบบที่มีความหนืดต่ำ (3,000 ถึง 10,000 cPs): เหมาะอย่างยิ่งสำหรับการหล่อแบบใช้แรงโน้มถ่วง การขึ้นรูปด้วยระบบสุญญากาศ และแม่พิมพ์ที่ซับซ้อนซึ่งมีช่องแคบลึก
LSR ที่มีความหนืดปานกลางถึงสูง (มากกว่า 40,000 cPs): เหมาะกว่าสำหรับการฉีดขึ้นรูปซิลิโคนเหลวด้วยแรงดันสูง ซึ่งต้องการรอบการอบแห้งที่รวดเร็ว (วัดเป็นวินาทีภายใต้ความร้อนสูง)
สำหรับวิศวกรที่ต้องการปรับคุณสมบัติการไหลโดยไม่ทำให้ความสมบูรณ์ทางกายภาพของอีลาสโตเมอร์ที่ผ่านการอบแห้งลดลง การเติม น้ำมันซิลิโคน PDMS บริสุทธิ์ ในปริมาณที่แม่นยำสามารถช่วยลดความหนืดเพื่อช่วยในการเติมแม่พิมพ์ที่มีรูปทรงซับซ้อนได้
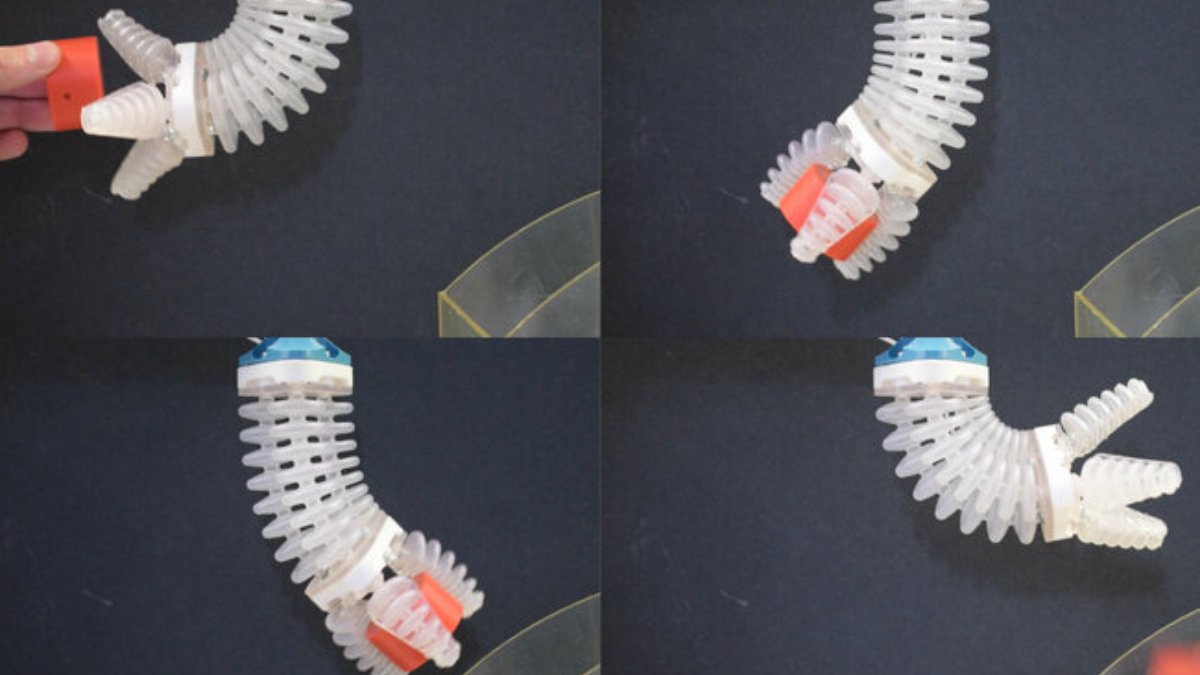
การเลือกวัสดุซิลิโคนอีลาสโตเมอร์สำหรับมือจับหุ่นยนต์อ่อน (Soft Robotic Grippers)
อุปกรณ์จับยึดแบบซิลิโคนอ่อนมีประสิทธิภาพเหนือกว่ากรงเล็บเชิงกลแบบดั้งเดิม โดยการกระจายแรงให้เท่ากันบนวัตถุที่เปราะบางหรือมีรูปร่างไม่แน่นอน อย่างไรก็ตาม การออกแบบตัวกระตุ้นอีลาสโตเมอร์แบบไหล (FEA) ที่มีประสิทธิภาพนั้นต้องมีการปรับเทียบความแข็ง Shore และค่าการยืดตัว ณ จุดขาดที่แม่นยำ:
Shore 00-30 (อ่อนเกินไป): เสี่ยงต่อการพองตัวหรือฉีกขาด ทำให้สูญเสียความเสถียรของโครงสร้างอย่างรุนแรงภายใต้ภาระงาน
Shore A 50 (แข็งเกินไป): ต้องใช้แรงดันลมสูงในการกระตุ้น ทำให้ซีลระบบและคอมเพรสเซอร์เกิดความเค้น
สำหรับอุปกรณ์จับยึดของหุ่นยนต์แบบอ่อนส่วนใหญ่ การใช้โครงสร้างแบบหลายระดับความแข็ง (Multi-durometer) จะให้ผลลัพธ์ที่ดีที่สุด ชั้นรองรับที่แข็งกว่า (Shore A 30 ถึง A 40) จะช่วยจำกัดการขยายตัว โดยส่งพลังงานนิวแมติกไปยังพื้นผิวจับยึดที่ยืดหยุ่นสูงซึ่งทำจากสูตรที่อ่อนกว่า (Shore A 10 ถึง A 20) พร้อมค่าการยืดตัวที่สูง (โดยทั่วไปอยู่ที่ 500% ถึง 800%)
การป้องกันความล้าในตัวกระตุ้นแบบไดนามิก (Dynamic Actuators)
ความท้าทายหลักในด้านหุ่นยนต์อ่อน (soft robotics) คือความล้าทางกล เพื่อป้องกันการฉีกขาดก่อนกำหนดตามรอยตะเข็บโครงสร้างตลอดการใช้งานหลายล้านรอบ วัสดุจะต้องมีความต้านทานการฉีกขาดที่ดีเยี่ยม (วัดเป็น N/mm ตามมาตรฐาน ASTM D412) ซิลิโคนชนิดแพลทินัมที่ทนต่อการฉีกขาดสูงจะช่วยต้านทานการขยายตัวของรอยบาดเล็กน้อยบนพื้นผิว ทำให้ช่องแรงดันภายในยังคงปิดสนิทระหว่างการดัดงอซ้ำๆ
วัสดุซิลิโคนสำหรับผิวหนังหุ่นยนต์ฮิวแมนนอยด์และการใช้งานผิวหนังเทียม
โซลูชันซิลิโคนสำหรับผิวหนังหุ่นยนต์คล้ายมนุษย์
ผิวหนังหุ่นยนต์ที่สมจริงต้องสร้างสมดุลที่สมบูรณ์แบบระหว่างความสมจริงทางสายตากับประสิทธิภาพทางกล โดยสามารถเสียรูปภายใต้แรงกดเบาๆ ในขณะที่ยังคงป้องกันการหย่อนคล้อยของโครงสร้าง เราทำซ้ำกลไกที่ซับซ้อนของผิวหนังมนุษย์ผ่านกระบวนการหล่อซิลิโคนหลายชั้นแบบพิเศษ:
- ชั้นหนังกำพร้าชั้นนอก (Shore 00-10 ถึง 00-30): สูตรนุ่มพิเศษเพื่อความสมจริงในการสัมผัสและการเกิดรอยย่นบนใบหน้าอย่างเป็นธรรมชาติ
- ชั้นหนังแท้ชั้นกลาง (Shore A 10 ถึง A 15): สูตรความแข็งปานกลางที่ออกแบบมาเพื่อรองรับตาข่ายเสริมแรงและเครือข่ายเซนเซอร์
- ฐานชั้นใต้ผิวหนัง (Shore A 20 ถึง A 30): ฐานยึดโครงสร้างที่มั่นคงซึ่งช่วยยึดส่วนประกอบผิวหนังเข้ากับโครงหุ่นยนต์ที่แข็งแรง
การรวมเซนเซอร์และความเข้ากันได้ทางเคมี
สำหรับการบูรณาการเซนเซอร์ ซิลิโคนชนิดแพลทินัมให้คุณสมบัติความเป็นเฉื่อยทางเคมีและความแข็งแรงของไดอิเล็กทริกที่จำเป็นเพื่อให้เป็นไปตามมาตรฐานการป้องกันการเข้าถึงของสิ่งแปลกปลอมที่เข้มงวด ด้วยการห่อหุ้มเซนเซอร์สัมผัสแบบคาปาซิทีฟและวงจรพิมพ์แบบยืดหยุ่น (FPCs) ไว้ภายในสูตรที่มีความบริสุทธิ์สูงเหล่านี้ เราจึงกำจัดความเสี่ยงของการระเหยของก๊าซ (outgassing) ได้อย่างสมบูรณ์ ซึ่งช่วยป้องกันการกัดกร่อนทางเคมีภายในได้อย่างถาวร ทำให้มั่นใจได้ถึงความน่าเชื่อถือในระยะยาวของไมโครอิเล็กทรอนิกส์ที่ฝังอยู่ตลอดอายุการใช้งานของฮาร์ดแวร์
คำแนะนำเชิงวิศวกรรมเชิงปฏิบัติ: การป้องกันการยับยั้งการเซ็ตตัว (Cure Inhibition)
หากซิลิโคนของคุณไม่แข็งตัวเต็มที่ เป็นไปได้ว่ามีการปนเปื้อนจากสารเคมีที่ไม่เข้ากัน สาเหตุทั่วไปที่ควรหลีกเลี่ยง ได้แก่ ถุงมือยางลาเท็กซ์ ดินเหนียวที่มีส่วนประกอบของกำมะถัน เรซินจากเครื่องพิมพ์ 3 มิติที่ยังไม่ได้ปิดผนึก และซิลิโคนชนิดดีบุกที่หลงเหลืออยู่
ทางออก: เพื่อลดการปนเปื้อนของตัวเร่งปฏิกิริยา ผู้ปฏิบัติงานจำเป็นต้องใช้ถุงมือไนไตรแบบปราศจากแป้งเท่านั้น เมื่อใช้เครื่องมือที่พิมพ์ด้วยระบบ SLA ขั้นตอนการปฏิบัติงานมาตรฐานต้องกำหนดให้มีการอบ UV หลังการพิมพ์และการล้างด้วยตัวทำละลายอย่างครบถ้วน หากพื้นผิวยังคงมีความเหนียว ให้เคลือบฟิล์มอะคริลิกบางๆ ที่แม่พิมพ์เพื่อปิดกั้นการย้ายถิ่นของสารเคมีโดยสิ้นเชิง
ซิลิโคนสำหรับอวัยวะเทียมและวัสดุหุ่นยนต์สวมใส่เพื่อความสบายและประสิทธิภาพ
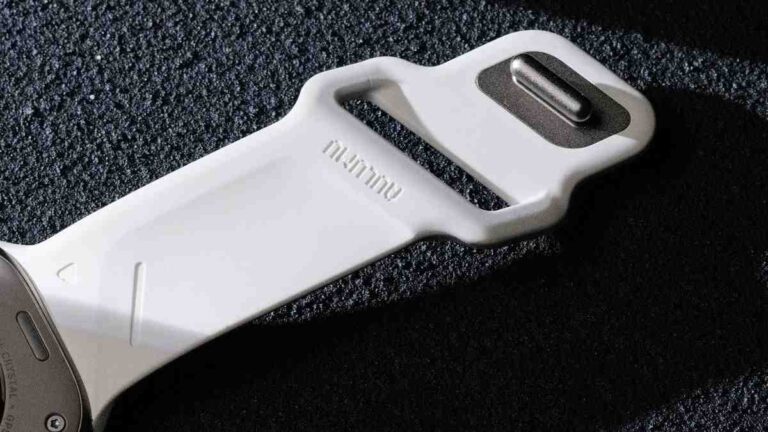
เมื่อคุณออกแบบโครงร่างภายนอก (exoskeletons) หรือชิ้นส่วนเสริมร่างกาย อุปกรณ์เหล่านี้จะสัมผัสกับผิวหนังมนุษย์โดยตรงเป็นเวลานาน คุณต้องสร้างสมดุลระหว่างความทนทานทางกลกับความเข้ากันได้ทางชีวภาพอย่างสมบูรณ์ เรากำหนดให้ใช้ซิลิโคนชนิดแพลทินัมเคียว (platinum-cure) สำหรับการใช้งานเหล่านี้อย่างเคร่งครัด เนื่องจากกระบวนการเชื่อมขวางจะไม่ทิ้งตัวทำละลายตกค้าง ผลพลอยได้จากดีบุก หรือตัวเร่งปฏิกิริยาโลหะหนักไว้เบื้องหลัง เมื่อต้องใช้งานในชีวิตประจำวันเป็นเวลานาน การกำจัดผลพลอยได้ทางเคมีเหล่านี้เป็นสิ่งที่ต่อรองไม่ได้เพื่อป้องกันการแพ้ทางผิวหนังและปฏิกิริยาแพ้สัมผัส
การบีบอัดและการกันกระแทกแบบไดนามิก
เมื่อออกแบบปลอกรองขาเทียมหรือจุดเชื่อมต่อโครงร่างภายนอก วัสดุของคุณต้องสามารถดูดซับแรงกระแทกแบบไดนามิกและกระจายน้ำหนักอย่างสม่ำเสมอเพื่อป้องกันแผลกดทับ อิลาสโตเมอร์ซิลิโคนชนิดนิ่มเป็นแผ่นรองลดแรงกระแทกมาตรฐานของเราสำหรับงานนี้ ที่สำคัญคือมันมีค่าการยุบตัวถาวร (compression set) ที่ต่ำมาก ซึ่งหมายความว่ามันจะไม่เสียรูปทรงอย่างถาวรหรือยุบตัวภายใต้น้ำหนักที่กดทับคงที่ ทำให้ยังคงรูปร่างเดิมได้แม้ผ่านการใช้งานหนักในแต่ละวันมานานหลายเดือน
การเคลือบผิวที่ยั่งยืนและปกป้องพื้นผิว
สำหรับชั้นนอกสุด วิศวกรกำลังหันมาใช้ หนังซิลิโคนที่ยั่งยืน และสารเคลือบผิวอิลาสโตเมอร์ป้องกัน วัสดุเหล่านี้เป็นเกราะป้องกันที่ทนทานและทนต่อรอยขีดข่วนจากเหงื่อและน้ำมัน ในขณะที่ยังคงเป็นไปตามมาตรฐานความปลอดภัย RoHS และ REACH อย่างครบถ้วน
วัสดุซิลิโคนสำหรับเซนเซอร์สัมผัสและตัวกระตุ้นแบบยืดหยุ่นในหุ่นยนต์รุ่นถัดไป
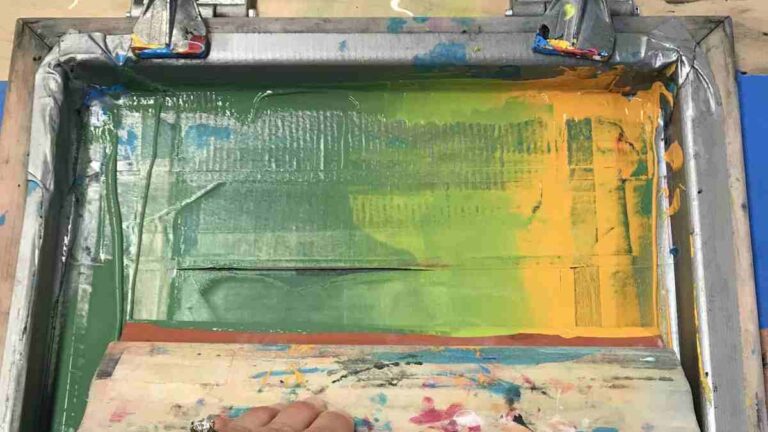
เพื่อให้ได้การควบคุมแบบวงปิดในวิทยาการหุ่นยนต์อ่อน (soft robotics) คุณจำเป็นต้องได้รับข้อมูลป้อนกลับแบบเรียลไทม์ ซึ่งหมายถึงการฝังเครือข่ายเซนเซอร์ที่ยืดหยุ่นได้ลงในเมทริกซ์อีลาสโตเมอร์โดยตรง เราบรรลุเป้าหมายนี้โดยใช้ซิลิโคนที่ออกแบบมาเฉพาะสำหรับการพิมพ์สกรีนเพื่อวางร่องนำไฟฟ้าลงบนวัสดุรองพื้นที่มีความยืดหยุ่นโดยตรง โดยการผสมตัวพาซิลิโคนที่ยืดหยุ่นกับสารตัวเติมที่มีการนำไฟฟ้าสูง เช่น อนุภาคนาโนเงิน กราฟีน หรือท่อนาโนคาร์บอน เราสามารถพิมพ์สกรีนอาร์เรย์เซนเซอร์สัมผัสที่ยังคงการนำไฟฟ้าได้แม้ภายใต้แรงกดดันแบบไดนามิกที่รุนแรง
ตัวกระตุ้นอิเล็กทริกอีลาสโตเมอร์ (DEAs)
DEA ทำงานเป็นแอคทูเอเตอร์แบบโซลิดสเตตที่ยืดหยุ่น การเคลื่อนไหวทางกายภาพจะเกิดขึ้นจากการใช้สนามไฟฟ้าข้ามฟิล์มบางซิลิโคนไดอิเล็กทริก ซึ่งทำให้เกิดการบีบอัดและการขยายตัว ข้อกำหนดของวัสดุสำหรับการใช้งาน DEA กำหนดให้ใช้ฟิล์มซิลิโคนที่มีความบางเป็นพิเศษและมีความสม่ำเสมอสูง ซึ่งมีลักษณะเฉพาะคือค่าคงที่ไดอิเล็กทริกที่แม่นยำ ความแข็งแรงในการทนต่อแรงดันไฟฟ้าพังทลายสูง และมีฮิสเทรีซิสทางกลที่น้อยมากในระหว่างการรับภาระแบบรอบ
พารามิเตอร์ทางเทคนิคที่สำคัญสำหรับซิลิโคนในงานหุ่นยนต์ขั้นสูง
เพื่อช่วยเหลือทีมวิศวกรในการเปรียบเทียบวัสดุสำหรับการพัฒนาวิทยาการหุ่นยนต์อ่อน ตารางด้านล่างได้เน้นย้ำถึงคุณสมบัติทางกายภาพเป้าหมายสำหรับระบบหุ่นยนต์ต่างๆ:
| การประยุกต์ใช้งานวัสดุ | ค่าความแข็ง (Durometer) เป้าหมาย | ความหนืดเป้าหมาย (cPs) | ขีดจำกัดการยืดตัว (%) | วิธีการประมวลผลทั่วไป |
|---|---|---|---|---|
| อุปกรณ์จับยึดแบบนิวแมติก | Shore A 15 – A 30 | 5,000 – 15,000 | 500% – 800% | การหล่อด้วยแรงโน้มถ่วง / การดูดสุญญากาศ |
| ผิวหน้าหุ่นยนต์เลียนแบบมนุษย์ | Shore 00-10 – 00-30 | 3,000 – 6,000 | 600% – 900% | การหล่อแบบหลายชั้นในแม่พิมพ์เปิด |
| อุปกรณ์สวมใส่ | Shore A 5 – A 20 | 20,000 – 50,000 | 400% – 650% | การขึ้นรูปด้วยการอัด / การฉีด LSR |
| เซนเซอร์สัมผัส | Shore A 20 – A 40 | สารแป้งข้น (Thixotropic Paste) | 200% – 400% | การพิมพ์สกรีนความแม่นยำสูง / การรีดขึ้นรูป |
เมื่อปรับขนาดโครงการวิทยาการหุ่นยนต์อ่อนจากห้องปฏิบัติการมหาวิทยาลัยไปสู่การผลิตเชิงพาณิชย์ การจับคู่การเลือกวัสดุให้เหมาะสมกับกระบวนการผลิตของคุณเป็นสิ่งสำคัญ:
เฟสที่ 1: การสร้างต้นแบบด้วย RTV-2 แบบหล่อได้
เริ่มต้นด้วยแม่พิมพ์เปิดแบบธรรมดาและซิลิโคน RTV-2 ขั้นตอนการหล่อที่รวดเร็วนี้จะช่วยให้คุณทดสอบรูปร่างของหุ่นยนต์ ตรวจสอบตำแหน่งเซนเซอร์ และค้นหาความแข็งของวัสดุที่สมบูรณ์แบบก่อนที่จะเปลี่ยนไปสู่การผลิตจำนวนมาก
เฟสที่ 2: การออกแบบสำหรับการฉีดขึ้นรูป (Injection Molding)
เมื่อปริมาณการผลิตเพิ่มขึ้น ให้เปลี่ยนไปใช้การฉีดขึ้นรูปของเหลว (LIM) โดยใช้ LSR ความบริสุทธิ์สูง ซึ่งจำเป็นต้องมีการออกแบบแม่พิมพ์ที่มีการระบายอากาศและตำแหน่งประตูที่เหมาะสม เพื่อรองรับอัตราการไหลที่สูงและเวลาในการบ่มที่รวดเร็วของแม่พิมพ์ที่ใช้ความร้อนในการผลิต
เฟสที่ 3: การรวมการเคลือบผิวและการพิมพ์แบบพิเศษ
สำหรับการประกอบชิ้นงานให้เสร็จสมบูรณ์ ให้ใช้หมึกพิมพ์สกรีนซิลิโคนป้องกันสำหรับเส้นทางนำไฟฟ้า, การจัดวางเซนเซอร์สัมผัส, พื้นผิวกันลื่น หรือองค์ประกอบด้านแบรนด์สินค้า
หากต้องการตรวจสอบตัวเลือกสำหรับการใช้งานเฉพาะของคุณหรือขอรับตัวอย่างวัสดุ คุณสามารถติดต่อ โรงงานซิลิโคนเหลวของเรา เพื่อหารือเกี่ยวกับการผสมสูตรเฉพาะ การปรับความหนืด และการผลิตในปริมาณมาก
รายการตรวจสอบการเลือกวัสดุเชิงปฏิบัติก่อนที่คุณจะขยายขนาดการผลิต
เราไม่ได้กำหนดสเปกวัสดุโดยอ้างอิงจากแผ่นข้อมูลในห้องปฏิบัติการ แต่เรากำหนดสเปกสำหรับการใช้งานจริง ก่อนที่เราจะเลือกใช้ซิลิโคนใดๆ เราจำเป็นต้องทราบพารามิเตอร์การทำงานที่แน่นอน ได้แก่ ความเครียดสูงสุด, รัศมีการโค้งงอแบบวัฏจักร, แรงกดจากการสัมผัส, ขีดจำกัดความร้อน และการสัมผัสสารเคมีที่คาดว่าจะเกิดขึ้น ตัวอย่างในมืออาจทำให้เข้าใจผิด วัสดุที่ให้ความรู้สึกดีบนโต๊ะปฏิบัติงานอาจยังคงล้มเหลวจากความล้าเมื่อผ่านการใช้งานหลายรอบ เมื่อผนังขนาด 1 มม. ยืดหยุ่นนับหมื่นครั้ง หรือเมื่อร่องรอยเซนเซอร์แบบแข็งสร้างความเข้มข้นของความเครียดไว้ใต้พื้นผิวโดยตรง
จากนั้นให้หล่อชิ้นงานทดสอบขนาดเล็กและชิ้นงานฟังก์ชันขนาดเต็มหนึ่งชิ้นจากชุดเดียวกัน บันทึกอัตราส่วนการผสม อุณหภูมิห้อง เวลาในการทำสุญญากาศ สารถอดแบบแม่พิมพ์ ตารางเวลาการบ่ม และเงื่อนไขหลังการบ่ม บันทึกกระบวนการที่เรียบง่ายนี้ช่วยให้การแก้ไขปัญหาทำได้รวดเร็วขึ้นมาก หากชิ้นงานยังคงมีความเหนียว ฉีกขาดใกล้ช่องอากาศ หรือยึดเกาะกับวัสดุแทรกได้ไม่ดี คุณสามารถตรวจสอบหาสาเหตุแทนการเปลี่ยนตัวแปรหลายอย่างพร้อมกันได้
- ตรวจสอบการไหล: ยืนยันว่าซิลิโคนที่ยังไม่ได้บ่มเข้าถึงช่องแคบๆ ได้โดยไม่มีฟองอากาศติดอยู่
- ตรวจสอบกลศาสตร์: วัดความแข็ง การคืนตัว พฤติกรรมการฉีกขาด และการคืนรูปทรงบนตัวอย่างที่บ่มแล้ว
- ตรวจสอบรอยต่อ: ทดสอบการยึดเกาะกับผ้า โลหะ พลาสติก อุปกรณ์อิเล็กทรอนิกส์ที่พิมพ์ไว้ และซิลิโคนที่บ่มไว้ก่อนหน้านี้
- ตรวจสอบการเสื่อมสภาพ: ทำการทดสอบการดัดงอ การบีบอัด การทำความสะอาด และการสัมผัสอุณหภูมิซ้ำๆ เพื่อสะท้อนการใช้งานจริง
- ตรวจสอบเอกสาร: จับคู่คำกล่าวอ้างด้านความปลอดภัยหรือสิ่งแวดล้อมทุกรายการให้ตรงกับเกรดและรายงานของผู้จัดจำหน่ายในปัจจุบัน
ก่อนที่จะเริ่มดำเนินการผลิต คุณจำเป็นต้องกำหนดสูตรและขั้นตอนการผลิตที่ผ่านการอนุมัติให้คงที่เสียก่อน สำหรับซิลิโคน แม้แต่การปรับเปลี่ยนเพียงเล็กน้อยในส่วนผสมของเม็ดสี น้ำมัน อัตราส่วนตัวเร่งปฏิกิริยา หรืออุณหภูมิในการบ่ม ก็สามารถเปลี่ยนความหนืดและประสิทธิภาพสุดท้ายไปได้อย่างสิ้นเชิง คำแนะนำที่ดีที่สุดของเราคือการเก็บตัวอย่างอ้างอิงจริงที่ลงนามแล้วจากชุดการผลิตที่ได้รับอนุมัติ และใช้ตัวอย่างนั้นเพื่อตรวจสอบการส่งมอบในอนาคตทั้งหมด วิธีนี้จะช่วยให้ทีมวิศวกร ทีมควบคุมคุณภาพ และทีมจัดซื้อของคุณมีแหล่งข้อมูลที่เชื่อถือได้เพียงแหล่งเดียวเมื่อเปลี่ยนจากการทำต้นแบบในช่วงแรกไปสู่การผลิตในปริมาณมาก
คำถามทางเทคนิคที่วิศวกรมักถามบ่อย
ความแตกต่างระหว่างซิลิโคนแบบ Addition-cure และ Condensation-cure สำหรับตัวกระตุ้นแบบอ่อนคืออะไร?
การบ่มแบบเติม (แพลทินัม): การเชื่อมขวางโดยไม่มีการระเหยของสารระเหย (zero volatile outgassing) มอบความเสถียรของมิติที่สูงและการหดตัวเกือบเป็นศูนย์ ซึ่งจำเป็นสำหรับการรักษาโครงสร้างของห้องนิวแมติกที่มีความแม่นยำ
การบ่มแบบควบแน่น (ดีบุก): ปล่อยผลผลิตพลอยได้ที่เป็นสารระเหยระหว่างการวัลคาไนซ์ ซึ่งการหดตัวที่เกิดขึ้นจะทำให้รูปทรงภายในของตัวกระตุ้นของไหลบิดเบี้ยวอย่างหลีกเลี่ยงไม่ได้ ทำให้ไม่เหมาะสำหรับการใช้งานที่ต้องการความแม่นยำสูง
ฉันจะลดความหนืดของยางซิลิโคนเหลวที่มีความหนืดสูงได้อย่างไร?
ผสมน้ำมันซิลิโคนบริสุทธิ์ในปริมาณเล็กน้อยที่ควบคุมได้ (ประมาณ 1% ถึง 10% ของน้ำหนักรวม) เนื่องจากน้ำมันจะทำให้ซิลิโคนอ่อนตัวลงและฉีกขาดได้ง่ายขึ้น คุณควรทดสอบกับถ้วยเล็กๆ ก่อนเสมอเพื่อให้แน่ใจว่ายางยังคงมีความแข็งแรงเพียงพอสำหรับโครงการของคุณ
ฉันจะเชื่อมชั้นซิลิโคนที่เซ็ตตัวแล้วสองชั้นเข้าด้วยกันได้อย่างไร?
กาวทั่วไปไม่สามารถใช้กับซิลิโคนได้ เคล็ดลับคือให้ใช้ซิลิโคนที่ผสมแล้วแบบเปียกเพียงเล็กน้อยเป็นกาว ทาบางๆ ระหว่างชิ้นงานที่บ่มแล้วของคุณและกดเข้าด้วยกันเบาๆ จนกว่ากาวจะแห้ง เพื่อผลลัพธ์ที่ดีที่สุด ให้ลองเทชั้นที่สองในขณะที่ชั้นแรกยังมีความเหนียวอยู่เล็กน้อย ซึ่งจะทำให้ทั้งสองชั้นยึดติดกันได้อย่างสมบูรณ์
ซิลิโคนเหล่านี้ปฏิบัติตามมาตรฐานด้านสิ่งแวดล้อมและความปลอดภัยหรือไม่?
การปฏิบัติตามข้อกำหนดขึ้นอยู่กับสูตรเฉพาะและรายงานการทดสอบ โปรดขอเอกสารรับรอง RoHS, REACH, OEKO-TEX หรือความเข้ากันได้ทางชีวภาพฉบับปัจจุบันสำหรับเกรดที่คุณวางแผนจะใช้

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México