
-
Llamar ahora +86 13426858645
-
¿Tienes preguntas? [email protected]
Materiales de silicona para robótica blanda y robots humanoides: Soluciones prácticas para pinzas, piel artificial, dispositivos vestibles y robótica avanzada
 Porlira

La robótica moderna depende de la ciencia de materiales avanzada. Las siliconas diseñadas permiten que los sistemas blandos y realistas se doblen y estiren de formas que los metales rígidos no pueden. Al ofrecer una elasticidad y durabilidad inigualables, estos materiales son la base de pinzas delicadas, pieles realistas y dispositivos portátiles responsivos. Aquí, analizamos las aplicaciones prácticas de las siliconas líquidas, las formulaciones de elastómeros y las tintas de silicona funcionales para serigrafía en cinco dominios robóticos principales.
Tabla de contenido
Soluciones de caucho de silicona líquida (LSR) para fabricantes de robótica
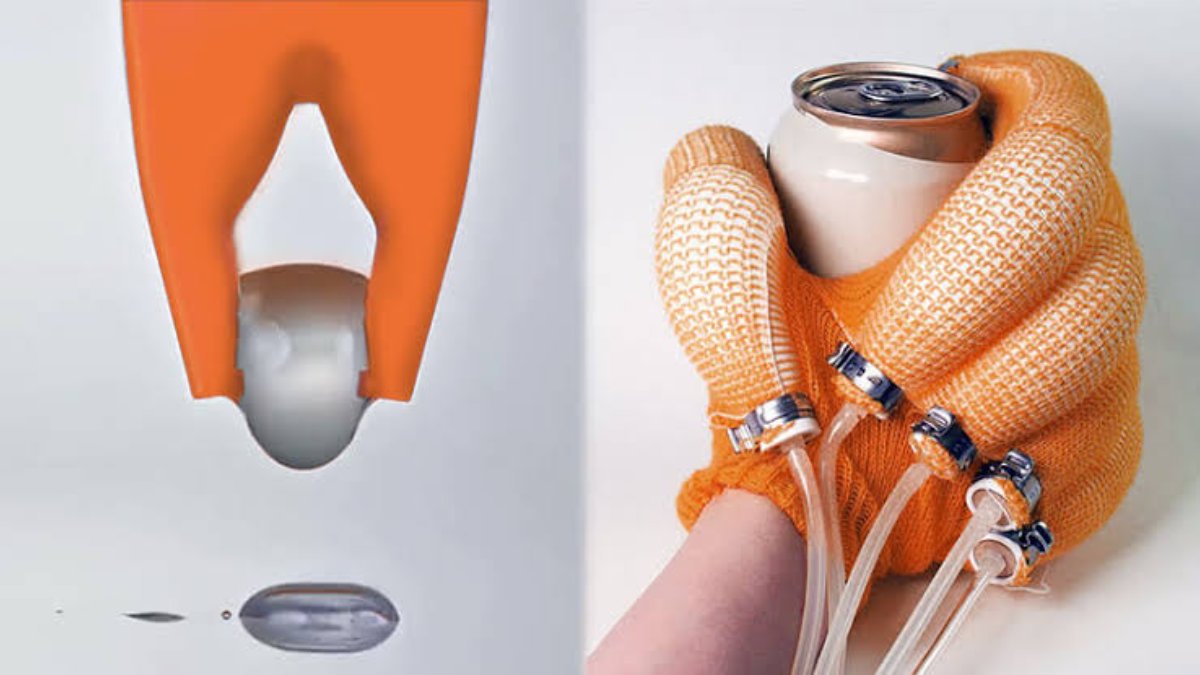
La selección de una materia prima para componentes robóticos requiere equilibrar la durabilidad mecánica con el rendimiento de fabricación. Como proveedor de materiales LSR, nos enfocamos en dos categorías principales de sistemas de silicona de dos partes: caucho de silicona líquida (LSR) para moldeo por inyección de líquido (LIM) y siliconas de vulcanización a temperatura ambiente (RTV-2) para fundición abierta y prototipado rápido.
Cuando se trata de robótica de alta precisión, las siliconas de curado por platino (o curado por adición) son nuestra opción preferida. La principal ventaja sobre los sistemas de curado por estaño es que no liberan gases durante la vulcanización, lo que le brinda una contracción casi nula. Realmente necesita ese tipo de estabilidad dimensional cuando está fundiendo cámaras neumáticas internas o trazando vías para sensores integrados.
Límites de viscosidad y procesamiento
En la fabricación robótica, la viscosidad de su silicona líquida cruda dicta directamente su método de fabricación.
Sistemas de baja viscosidad (3,000 a 10,000 cPs): Ideales para colada por gravedad, infusión al vacío y moldes complejos con canales profundos y estrechos.
LSR de viscosidad media a alta (más de 40,000 cPs): Más adecuados para moldeo por inyección de líquido a alta presión donde son necesarios ciclos de curado rápidos (medidos en segundos bajo calor intenso).
Para ingenieros que buscan ajustar las propiedades de flujo sin degradar la integridad física del elastómero curado, añadir medidas precisas de un aceite de silicona PDMS puro puede reducir la viscosidad para ayudar a llenar geometrías de molde intrincadas.
Elección de materiales elastómeros de silicona para pinzas robóticas blandas
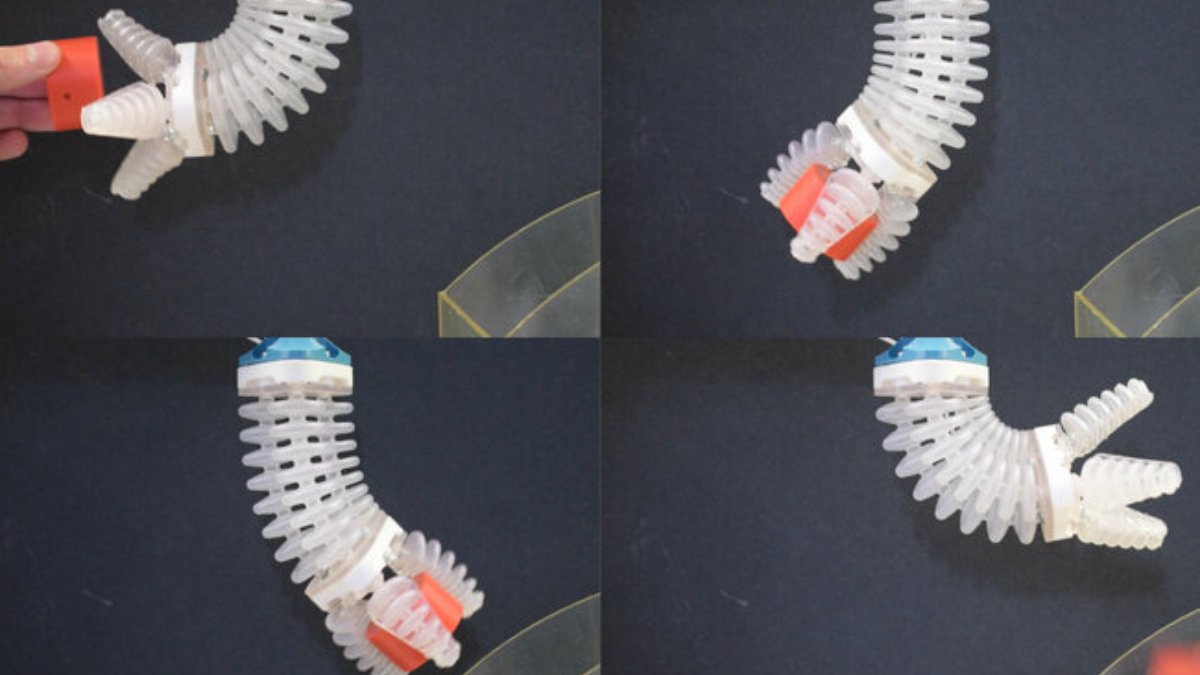
Las pinzas de silicona blanda superan a las garras mecánicas tradicionales al distribuir la fuerza de manera uniforme sobre objetos frágiles o variables. Sin embargo, un diseño eficaz de actuador elastomérico fluídico (FEA) requiere una calibración precisa de la dureza Shore y el alargamiento de rotura:
Shore 00-30 (Demasiado blando): Propenso a inflarse o romperse, causando una pérdida crítica de estabilidad estructural bajo carga.
Shore A 50 (Demasiado duro): Requiere alta presión neumática para activarse, lo que tensiona los sellos del sistema y los compresores.
Para la mayoría de las pinzas robóticas blandas, una construcción de durómetro múltiple funciona mejor. Una capa de soporte más firme (Shore A 30 a A 40) restringe la expansión, dirigiendo la energía neumática hacia una superficie de agarre altamente flexible hecha de una formulación más suave (Shore A 10 a A 20) con alto alargamiento (típicamente del 500% al 800%).
Prevención de la fatiga en actuadores dinámicos
Un desafío principal en la robótica blanda es la fatiga mecánica. Para evitar el desgarro prematuro a lo largo de las costuras estructurales durante millones de ciclos, los materiales deben exhibir una excelente resistencia al desgarro (medida en N/mm según los estándares ASTM D412). Las siliconas de curado por platino de alta resistencia al desgarro resisten la propagación de pequeñas muescas superficiales, manteniendo selladas las cámaras de presión internas durante la flexión repetitiva.
Materiales de silicona para piel de robots humanoides y aplicaciones de piel artificial
Soluciones de silicona para la piel de robots humanoides
La piel robótica realista debe equilibrar perfectamente el realismo visual con el desempeño mecánico, deformándose bajo una ligera presión mientras resiste la flacidez estructural. Replicamos la mecánica compleja de la piel humana a través de un proceso especializado de fundición de silicona multicapa:
- Epidermis exterior (Shore 00-10 a 00-30): Formulación ultrasuave para un realismo táctil y arrugas faciales naturales.
- Dermis media (Shore A 10 a A 15): Formulación de dureza media diseñada para alojar mallas de refuerzo y redes de sensores.
- Base subcutánea (Shore A 20 a A 30): Anclaje estructural firme que asegura el compuesto de la piel al marco robótico rígido.
Integración sensorial y compatibilidad química
Para la integración de sensores, las siliconas de curado por platino proporcionan la inercia química y la rigidez dieléctrica necesarias para cumplir con estrictas normas de protección contra el ingreso. Al encapsular sensores táctiles capacitivos y circuitos impresos flexibles (FPC) dentro de estas formulaciones de alta pureza, eliminamos por completo el riesgo de liberación de gases volátiles. Esto evita permanentemente la corrosión química interna, garantizando la fiabilidad a largo plazo de la microelectrónica integrada a lo largo de todo el ciclo de vida operativo del hardware.
Consejos prácticos de ingeniería: Prevención de la inhibición del curado
Si su silicona no cura completamente, es probable que haya sido contaminada por químicos incompatibles. Los culpables comunes que se deben evitar: guantes de látex, arcillas a base de azufre, resinas de impresión 3D sin sellar y restos de silicona de curado por estaño.
La solución: Para mitigar el envenenamiento del catalizador, es obligatorio que los operadores utilicen exclusivamente guantes de nitrilo sin polvo. Al utilizar herramientas impresas en SLA, los procedimientos operativos estándar deben dictar un post-curado UV integral y un lavado con solvente. Si la pegajosidad en la interfaz persiste, aplique una capa de barrera acrílica de película delgada a la cavidad del molde para bloquear completamente la migración química.
Silicona protésica y materiales de robótica vestible para mayor comodidad y rendimiento
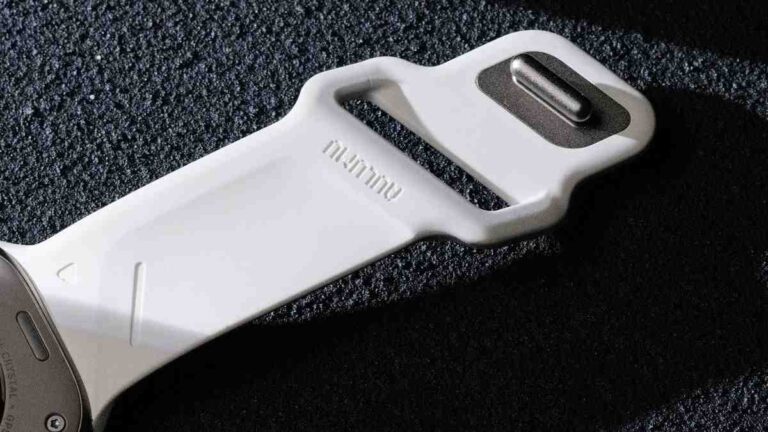
Al diseñar exoesqueletos o interfaces protésicas, el hardware permanece en contacto directo y prolongado con la piel humana. Debe equilibrar la durabilidad mecánica con una biocompatibilidad absoluta. Especificamos estrictamente siliconas de curado por platino para estas aplicaciones porque el proceso de reticulación no deja solventes residuales, subproductos de estaño ni catalizadores de metales pesados. Cuando se trata de un uso diario prolongado, eliminar esos subproductos químicos es innegociable para prevenir la sensibilización cutánea y las reacciones alérgicas.
Compresión dinámica y amortiguación
Al diseñar revestimientos protésicos o interfaces de exoesqueletos, el material debe absorber los impactos dinámicos y distribuir la carga de manera uniforme para evitar úlceras por presión. Los elastómeros de silicona blanda son nuestra base para estas almohadillas de amortiguación. Fundamentalmente, ofrecen una deformación por compresión extremadamente baja. Esto significa que no se deformarán permanentemente ni se compactarán bajo un peso constante, manteniendo su forma exacta incluso después de meses de uso diario intenso.
Recubrimientos sostenibles y protectores
Para las capas exteriores, los ingenieros están recurriendo a cuero de silicona sostenible y capas superiores elastoméricas protectoras. Estos materiales proporcionan una barrera resistente y a prueba de rozaduras contra el sudor y los aceites, manteniendo al mismo tiempo el pleno cumplimiento de las normas de seguridad RoHS y REACH.
Materiales de silicona para sensores táctiles y actuadores flexibles en la robótica de próxima generación
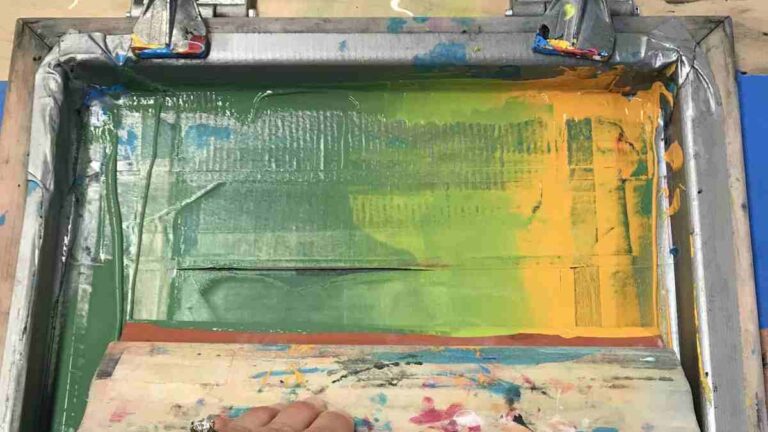
Para lograr un control de bucle cerrado en la robótica blanda, se necesita retroalimentación en tiempo real. Eso significa integrar redes sensoriales elásticas directamente en la matriz del elastómero. Logramos esto utilizando siliconas especializadas, aptas para serigrafía, para depositar pistas conductoras directamente sobre sustratos flexibles. Al combinar un soporte de silicona flexible con rellenos altamente conductores, como nanopartículas de plata, grafeno o nanotubos de carbono, podemos serigrafiar arreglos de sensores táctiles que mantienen la conductividad incluso bajo una tensión dinámica extrema.
Actuadores de elastómero dieléctrico (DEA)
Los DEA operan como actuadores de estado sólido flexibles. El movimiento físico se genera aplicando un campo eléctrico a través de un dieléctrico de silicona en película delgada, lo que induce compresión y expansión. Las especificaciones de materiales para aplicaciones de DEA dictan el uso de películas de silicona ultrafinas y altamente uniformes, caracterizadas por constantes dieléctricas precisas, una resistencia superior a la ruptura dieléctrica y una histéresis mecánica insignificante durante la carga cíclica.
Parámetros técnicos clave para siliconas en robótica avanzada
Para ayudar a los equipos de ingeniería a comparar materiales para el desarrollo de robótica blanda, la siguiente tabla destaca las propiedades físicas objetivo para diferentes sistemas robóticos:
| Aplicación del material | Durómetro objetivo | Viscosidad objetivo (cPs) | Límite de elongación (%) | Método de procesamiento típico |
|---|---|---|---|---|
| Pinzas neumáticas | Shore A 15 – A 30 | 5,000 – 15,000 | 500% – 800% | Fundición por gravedad / Infusión al vacío |
| Piel para rostro humanoide | Shore 00-10 – 00-30 | 3,000 – 6,000 | 600% – 900% | Fundición multicapa en molde abierto |
| Interfaces vestibles | Shore A 5 – A 20 | 20,000 – 50,000 | 400% – 650% | Moldeo por compresión / Inyección LSR |
| Sensores táctiles | Shore A 20 – A 40 | Pasta tixotrópica | 200% – 400% | Serigrafía de precisión / Extrusión |
Al escalar un proyecto de robótica blanda desde un laboratorio universitario a la producción comercial, es fundamental adaptar la selección de materiales a su proceso de fabricación:
Fase 1: Prototipo con RTV-2 moldeable
Comience con moldes abiertos simples y silicona RTV-2. Esta etapa de fundición rápida le permite probar la forma de su robot, verificar la colocación de los sensores y encontrar la dureza de material perfecta antes de pasar a la producción en masa.
Fase 2: Diseño para moldeo por inyección
A medida que aumentan los volúmenes de producción, haga la transición al moldeo por inyección de líquido (LIM) utilizando LSR de alta pureza. Esto requiere diseñar herramientas con ventilación y ubicaciones de compuerta adecuadas para adaptarse a los altos caudales y los tiempos de curado rápidos de los moldes de producción calentados.
Fase 3: Integración de recubrimientos especializados e impresión
Para terminar sus ensamblajes, aplique tintas de serigrafía de silicona protectoras para trazas conductoras, diseños de sensores táctiles, texturas antideslizantes o elementos de marca.
Para revisar las opciones para su aplicación específica o solicitar muestras de materiales, puede contactar a nuestra fábrica de silicona líquida para discutir formulaciones personalizadas, ajustes de viscosidad y producción de volumen.
Una lista de verificación práctica de selección de materiales antes de escalar
No especificamos materiales basados en fichas técnicas de laboratorio. Los especificamos para el campo. Antes de determinar una silicona, necesitamos los parámetros operativos exactos: deformación máxima, radio de curvatura cíclica, presión de contacto, límites térmicos y exposición química esperada. Las muestras manuales son engañosas. Un material que se siente bien en el banco de pruebas fallará por fatiga de ciclo alto cuando una pared de 1 mm se flexiona diez mil veces, o cuando una pista de sensor rígida crea una concentración de tensión justo debajo de la superficie.
A continuación, prepare una pequeña muestra de prueba y una pieza funcional de tamaño completo del mismo lote. Registre la relación de mezcla, temperatura ambiente, tiempo de vacío, desmoldeante, programa de curado y condiciones de poscurado. Este sencillo registro de proceso hace que la resolución de problemas sea mucho más rápida. Si la pieza permanece pegajosa, se desgarra cerca de un canal de aire o se adhiere mal a un inserto, puede rastrear la causa en lugar de cambiar varias variables a la vez.
- Verificar flujo: Confirme que la silicona sin curar llega a los canales estrechos sin atrapar burbujas.
- Verificar mecánica: Mida la dureza, el rebote, el comportamiento al desgarro y la recuperación dimensional en la muestra curada.
- Verificar interfaces: Pruebe la adhesión a telas, metal, plástico, electrónica impresa y silicona previamente curada.
- Verificar envejecimiento: Realice flexiones, compresiones, limpiezas y exposiciones a temperatura repetidas que reflejen el uso real.
- Verificar documentación: Haga coincidir cada reclamo de seguridad o ambiental con el grado exacto y el informe actual del proveedor.
Antes de poner en marcha las herramientas de producción, debe congelar completamente su formulación aprobada y su ventana de procesamiento. Con la silicona, incluso el ajuste más pequeño en el pigmento, el aceite, la proporción del catalizador o la temperatura de curado puede cambiar completamente la viscosidad y el rendimiento final. Nuestro mejor consejo es conservar muestras de referencia físicas firmadas de su lote aprobado y utilizarlas para verificar cada entrega futura. Esto proporciona a sus equipos de ingeniería, control de calidad y compras una fuente de información confiable al pasar de los prototipos iniciales a la producción a gran volumen.
Preguntas técnicas frecuentes de los ingenieros
¿Cuál es la diferencia entre la silicona de curado por adición y la de curado por condensación para actuadores blandos?
De curado por adición (platino): Reticulación con cero desgasificación volátil. Ofrece la alta estabilidad dimensional y la contracción casi nula necesarias para mantener la geometría de las cámaras neumáticas de precisión.
De curado por condensación (estaño): Libera subproductos volátiles durante la vulcanización. La contracción resultante distorsiona inevitablemente la geometría interna de los actuadores fluídicos, lo que lo hace inadecuado para aplicaciones de alta precisión.
¿Cómo puedo disminuir la viscosidad de una goma de silicona líquida espesa?
Mezcle una cantidad pequeña y controlada de aceite de silicona puro (aproximadamente del 1% al 10% del peso total). Debido a que el aceite debilita la silicona y hace que sea más fácil de romper, siempre debe probar una pequeña cantidad primero para asegurarse de que la goma permanezca lo suficientemente fuerte para su proyecto.
¿Cómo puedo unir dos capas de silicona curada?
Los pegamentos regulares no funcionan en silicona. El truco es usar un poco de silicona húmeda mezclada como pegamento. Extiende una capa delgada entre tus piezas curadas y presiónalas suavemente hasta que se sequen. Para obtener mejores resultados, intenta verter tu segunda capa mientras la primera aún esté un poco pegajosa; se unirán perfectamente.
¿Cumplen estas siliconas con las normas ambientales y de seguridad?
El cumplimiento depende de la formulación exacta y el informe de prueba. Solicite la documentación vigente de RoHS, REACH, OEKO-TEX o de biocompatibilidad para el grado que planea utilizar.

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México