
-
Gọi ngay +86 13426858645
-
Bạn có câu hỏi nào không [email protected]
Vật liệu Silicone cho Robot mềm và Robot hình người: Giải pháp thực tế cho bộ phận gắp, da nhân tạo, thiết bị đeo và robot tiên tiến
 Bởilira

Ngành robot hiện đại dựa vào khoa học vật liệu tiên tiến. Silicon kỹ thuật cho phép các hệ thống mềm, giống như thật có thể uốn cong và co giãn theo những cách mà kim loại cứng không thể làm được. Mang lại độ đàn hồi và độ bền vượt trội, những vật liệu này là nền tảng cho các bộ kẹp tinh vi, lớp da chân thực và các thiết bị đeo phản hồi. Tại đây, chúng tôi phân tích các ứng dụng thực tế của silicon lỏng, các công thức đàn hồi và mực in silicon in lưới chức năng trong năm lĩnh vực robot cốt lõi.
Mục lục
Giải pháp cao su silicone lỏng (LSR) cho các nhà sản xuất robot
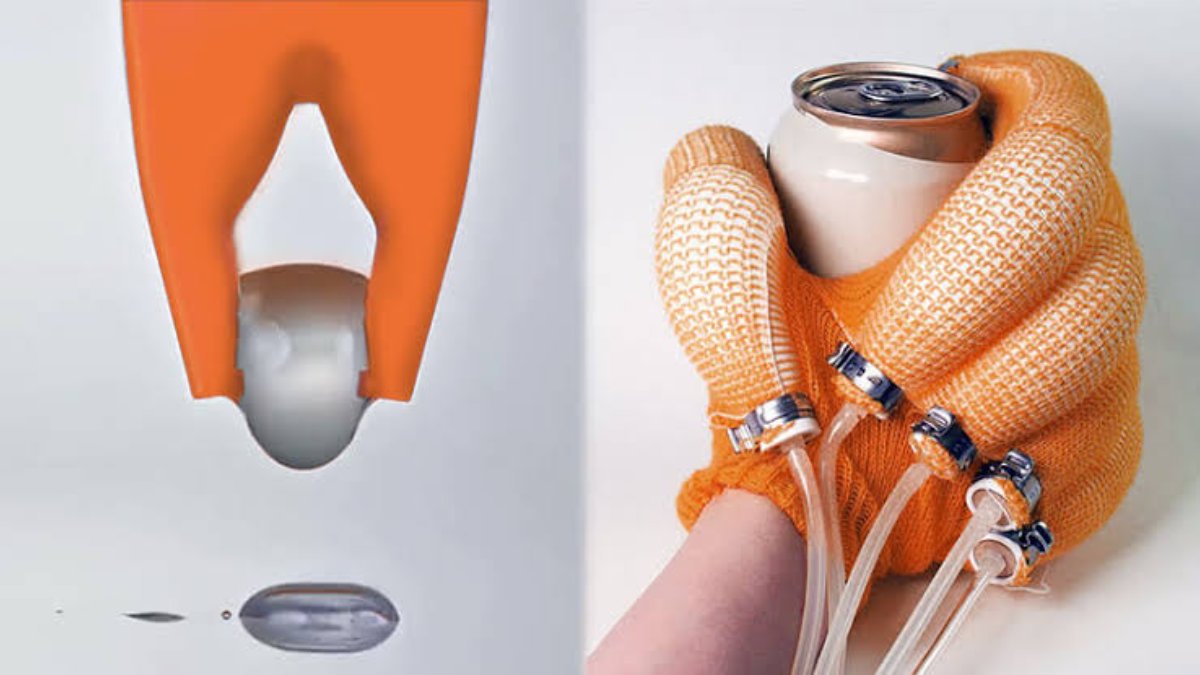
Việc lựa chọn nguyên liệu thô cho các linh kiện robot đòi hỏi phải cân bằng giữa độ bền cơ học và năng suất sản xuất. Là nhà cung cấp vật liệu LSR, chúng tôi tập trung vào hai danh mục chính của hệ thống silicon hai thành phần: Cao su silicon lỏng (LSR) cho đúc phun lỏng (LIM) và silicon lưu hóa ở nhiệt độ phòng (RTV-2) để đúc hở và tạo mẫu nhanh.
Khi nói đến robot có độ chính xác cao, silicone đóng rắn bằng bạch kim (hoặc đóng rắn bằng phản ứng cộng) là lựa chọn hàng đầu của chúng tôi. Ưu điểm chính so với các hệ thống đóng rắn bằng thiếc là chúng không thải khí trong quá trình lưu hóa, mang lại độ co ngót gần bằng không. Bạn thực sự cần độ ổn định kích thước đó khi đúc các buồng khí nén bên trong hoặc tạo đường dẫn cho các cảm biến nhúng.
Giới hạn về độ nhớt và quy trình xử lý
Trong sản xuất robot, độ nhớt của silicone lỏng thô quyết định trực tiếp đến phương pháp chế tạo của bạn.
Các hệ thống có độ nhớt thấp (3.000 đến 10.000 cPs): Lý tưởng cho đúc trọng lực, truyền chân không và các khuôn phức tạp với các rãnh sâu, hẹp.
LSR có độ nhớt từ trung bình đến cao (trên 40.000 cPs): Phù hợp hơn cho đúc phun chất lỏng áp suất cao, nơi cần các chu kỳ đóng rắn nhanh (được đo bằng giây dưới nhiệt độ cao).
Đối với các kỹ sư muốn điều chỉnh đặc tính dòng chảy mà không làm giảm tính toàn vẹn vật lý của chất đàn hồi đã đóng rắn, việc thêm các lượng chính xác của dầu silicone PDMS nguyên chất có thể làm giảm độ nhớt để giúp lấp đầy các hình dạng khuôn phức tạp.
Lựa chọn vật liệu đàn hồi Silicone cho tay gắp robot mềm
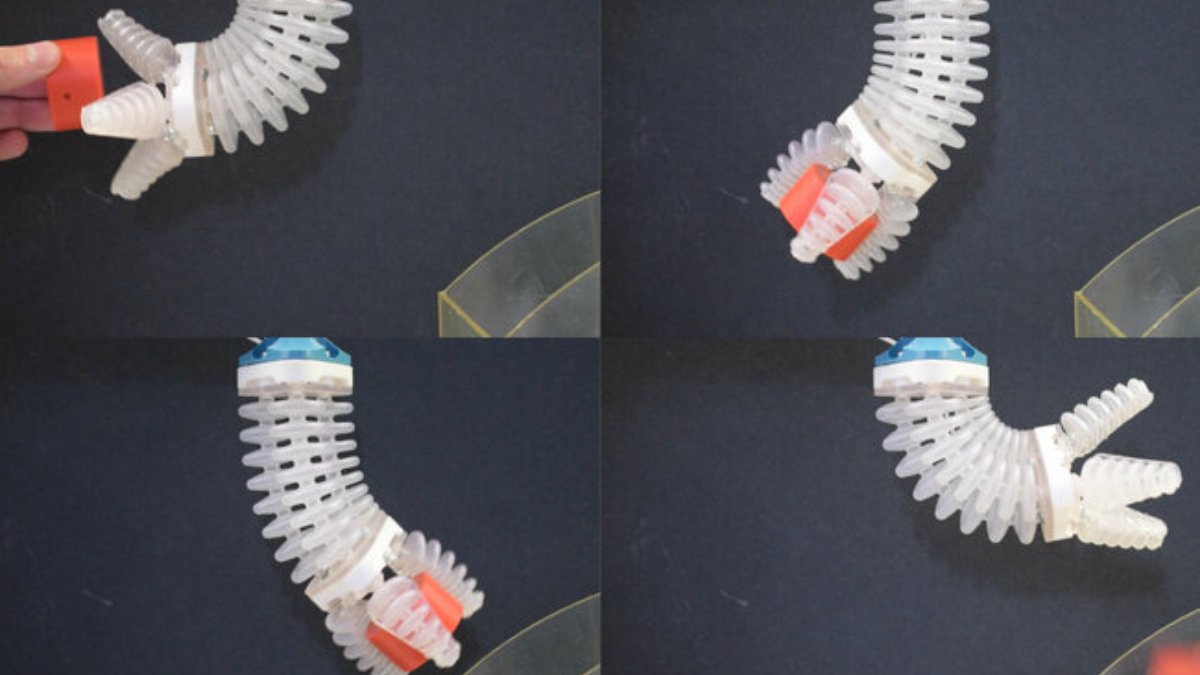
Các bộ phận kẹp bằng silicone mềm vượt trội hơn so với các móng vuốt cơ học truyền thống nhờ khả năng phân bổ lực đều trên các vật thể dễ vỡ hoặc có hình dạng thay đổi. Tuy nhiên, việc thiết kế bộ truyền động đàn hồi chất lỏng (FEA) hiệu quả đòi hỏi sự hiệu chỉnh chính xác về độ cứng Shore và độ giãn dài khi đứt:
Shore 00-30 (Quá mềm): Dễ bị phồng hoặc vỡ, dẫn đến mất ổn định cấu trúc nghiêm trọng khi chịu tải.
Shore A 50 (Quá cứng): Đòi hỏi áp suất khí nén cao để kích hoạt, gây áp lực lên các gioăng và máy nén của hệ thống.
Đối với hầu hết các bộ phận kẹp robot mềm, cấu trúc đa độ cứng hoạt động hiệu quả nhất. Lớp nền cứng hơn (Shore A 30 đến A 40) hạn chế sự giãn nở, hướng năng lượng khí nén vào bề mặt kẹp linh hoạt cao được làm từ công thức mềm hơn (Shore A 10 đến A 20) với độ giãn dài cao (thường từ 500% đến 800%).
Ngăn ngừa mỏi vật liệu trong các bộ truyền động động
Một thách thức chính trong lĩnh vực robot mềm là hiện tượng mỏi cơ học. Để ngăn ngừa tình trạng rách sớm dọc theo các đường nối cấu trúc sau hàng triệu chu kỳ, vật liệu phải thể hiện khả năng chống rách tuyệt vời (được đo bằng N/mm theo tiêu chuẩn ASTM D412). Các loại silicone lưu hóa bạch kim có độ bền xé cao giúp chống lại sự lan rộng của các vết khía nhỏ trên bề mặt, giữ cho các buồng áp suất bên trong được bịt kín trong quá trình uốn cong lặp đi lặp lại.
Vật liệu Silicone cho Da Robot hình người và các ứng dụng Da nhân tạo
Các giải pháp Silicone cho da robot hình người
Da robot giống như thật phải cân bằng hoàn hảo giữa tính hiện thực về thị giác và hiệu suất cơ học—biến dạng dưới áp lực nhẹ trong khi vẫn chống lại hiện tượng võng cấu trúc. Chúng tôi tái tạo các cơ chế phức tạp của da người thông qua quy trình đúc silicone đa lớp chuyên biệt:
- Lớp biểu bì ngoài (Shore 00-10 đến 00-30): Công thức siêu mềm cho tính hiện thực khi chạm và nếp nhăn tự nhiên trên khuôn mặt.
- Lớp hạ bì giữa (Shore A 10 đến A 15): Công thức có độ cứng trung bình được thiết kế để chứa các lớp lưới gia cố và mạng lưới cảm biến.
- Lớp nền dưới da (Shore A 20 đến A 30): Điểm neo cấu trúc chắc chắn giúp cố định tổ hợp da vào khung robot cứng.
Tích hợp cảm biến và Độ tương thích hóa học
Đối với việc tích hợp cảm biến, các loại silicone đóng rắn bằng bạch kim cung cấp tính trơ hóa học và độ bền điện môi cần thiết để đáp ứng các tiêu chuẩn bảo vệ chống xâm nhập nghiêm ngặt. Bằng cách đóng gói các cảm biến xúc giác điện dung và mạch in linh hoạt (FPC) trong các công thức có độ tinh khiết cao này, chúng tôi loại bỏ hoàn toàn nguy cơ thoát khí dễ bay hơi. Điều này ngăn chặn vĩnh viễn sự ăn mòn hóa học bên trong, đảm bảo độ tin cậy lâu dài của các vi điện tử nhúng trong toàn bộ vòng đời vận hành của phần cứng.
Lời khuyên kỹ thuật thực tế: Ngăn ngừa ức chế đóng rắn
Nếu silicone của bạn không đóng rắn hoàn toàn, có khả năng nó đã bị nhiễm các hóa chất không tương thích. Các tác nhân phổ biến cần tránh: Găng tay cao su, đất sét gốc lưu huỳnh, nhựa in 3D chưa được phủ kín và silicone đóng rắn bằng thiếc còn sót lại.
Giải pháp: Để giảm thiểu tình trạng ngộ độc chất xúc tác, người vận hành bắt buộc chỉ được sử dụng găng tay nitrile không bột. Khi sử dụng công cụ in SLA, các quy trình vận hành tiêu chuẩn phải quy định việc xử lý hậu kỳ bằng tia UV và rửa bằng dung môi toàn diện. Nếu tình trạng dính bề mặt vẫn tiếp diễn, hãy phủ một lớp màng acrylic mỏng lên khoang khuôn để ngăn chặn hoàn toàn sự di chuyển của hóa chất.
Silicone y tế và vật liệu robot đeo trên người để đảm bảo sự thoải mái và hiệu suất
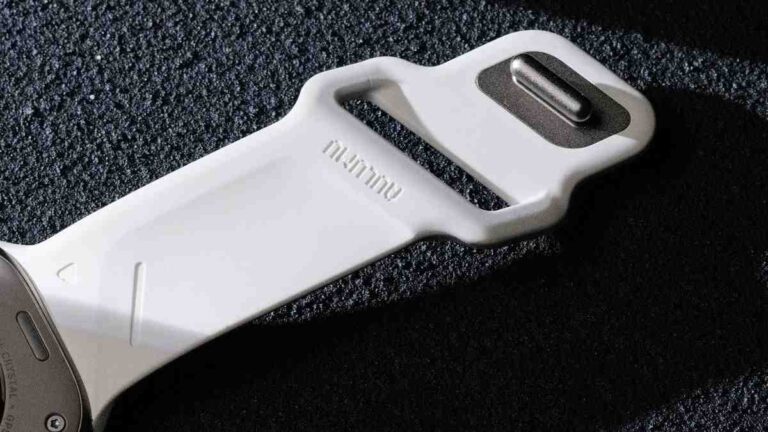
Khi thiết kế khung xương ngoài hoặc các giao diện bộ phận giả, phần cứng sẽ tiếp xúc trực tiếp và kéo dài với da người. Bạn phải cân bằng giữa độ bền cơ học và tính tương thích sinh học tuyệt đối. Chúng tôi quy định nghiêm ngặt việc sử dụng silicon lưu hóa bằng bạch kim cho các ứng dụng này vì quá trình liên kết ngang không để lại dung môi dư thừa, sản phẩm phụ từ thiếc hoặc chất xúc tác kim loại nặng. Khi phải đeo thiết bị hàng ngày trong thời gian dài, việc loại bỏ các sản phẩm phụ hóa học đó là yếu tố không thể thương lượng để ngăn ngừa tình trạng da bị nhạy cảm và các phản ứng dị ứng.
Nén động và Đệm
Khi thiết kế lớp lót bộ phận giả hoặc giao diện khung xương ngoài, vật liệu của bạn phải hấp thụ được các tác động động học và phân bổ tải trọng đồng đều để ngăn ngừa lở loét do áp lực. Các chất đàn hồi silicon mềm là miếng đệm giảm chấn cơ bản của chúng tôi cho mục đích này. Quan trọng là chúng có độ nén dư cực thấp. Điều này có nghĩa là chúng sẽ không bị biến dạng vĩnh viễn hoặc bị “xẹp” dưới sức nặng liên tục, giữ nguyên hình dạng chính xác ngay cả sau nhiều tháng sử dụng nặng mỗi ngày.
Lớp phủ bền vững và bảo vệ
Đối với các lớp bên ngoài, các kỹ sư đang chuyển sang da silicon bền vững và các lớp phủ đàn hồi bảo vệ. Những vật liệu này cung cấp một hàng rào cứng cáp, chống trầy xước trước mồ hôi và dầu, đồng thời vẫn tuân thủ đầy đủ các tiêu chuẩn an toàn RoHS và REACH.
Vật liệu Silicone cho cảm biến xúc giác và thiết bị truyền động linh hoạt trong robot thế hệ mới
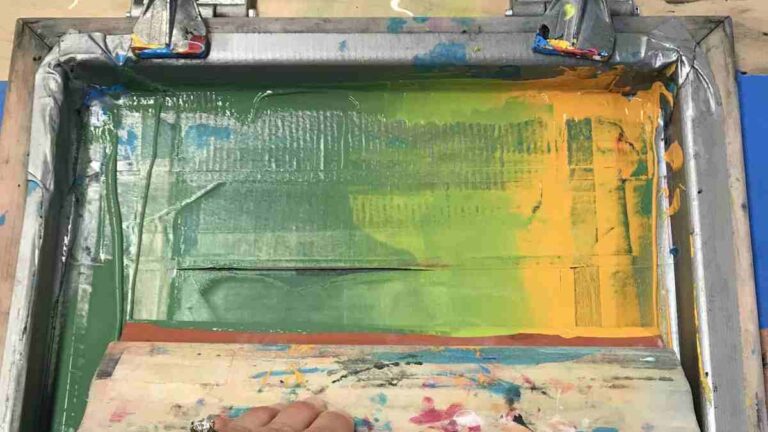
Để đạt được khả năng kiểm soát vòng kín trong lĩnh vực robot mềm, bạn cần có phản hồi theo thời gian thực. Điều đó có nghĩa là nhúng các mạng lưới cảm biến có thể kéo giãn trực tiếp vào ma trận đàn hồi. Chúng tôi đạt được điều này bằng cách sử dụng silicon chuyên dụng có thể in lụa để tạo các đường dẫn điện trực tiếp lên các đế linh hoạt. Bằng cách kết hợp chất mang silicon linh hoạt với các chất độn có độ dẫn điện cao—như hạt nano bạc, graphene hoặc ống nano carbon—chúng tôi có thể in lụa các mảng cảm biến xúc giác duy trì độ dẫn điện ngay cả dưới áp lực động học cực độ.
Thiết bị truyền động đàn hồi điện môi (DEAs)
DEA hoạt động như những bộ truyền động thể rắn linh hoạt. Chuyển động vật lý được tạo ra bằng cách áp dụng một điện trường qua lớp điện môi silicone màng mỏng, gây ra sự nén và giãn. Thông số kỹ thuật vật liệu cho các ứng dụng DEA đòi hỏi việc sử dụng các màng silicone siêu mỏng, đồng nhất cao, đặc trưng bởi hằng số điện môi chính xác, độ bền đánh thủng điện môi vượt trội và độ trễ cơ học không đáng kể trong quá trình tải chu kỳ.
Các thông số kỹ thuật chính cho Silicone dùng trong robot tiên tiến
Để hỗ trợ các nhóm kỹ thuật trong việc so sánh vật liệu cho phát triển robot mềm, bảng dưới đây nêu bật các tính chất vật lý mục tiêu cho các hệ thống robot khác nhau:
| Ứng dụng vật liệu | Độ cứng mục tiêu (Durometer) | Độ nhớt mục tiêu (cPs) | Giới hạn độ giãn dài (%) | Phương pháp xử lý điển hình |
|---|---|---|---|---|
| Bộ kẹp khí nén | Shore A 15 – A 30 | 5,000 – 15,000 | 500% – 800% | Đúc trọng lực / Hút chân không |
| Da mặt robot hình người | Shore 00-10 – 00-30 | 3,000 – 6,000 | 600% – 900% | Đúc nhiều lớp khuôn mở |
| Giao diện đeo trên người | Shore A 5 – A 20 | 20,000 – 50,000 | 400% – 650% | Đúc nén / Ép phun LSR |
| Cảm biến xúc giác | Shore A 20 – A 40 | Dạng hồ thixotropic | 200% – 400% | In lưới chính xác / Đùn |
Khi mở rộng quy mô một dự án robot mềm từ phòng thí nghiệm đại học sang sản xuất thương mại, việc khớp lựa chọn vật liệu của bạn với quy trình sản xuất là chìa khóa:
Giai đoạn 1: Tạo mẫu với RTV-2 có thể đúc được
Bắt đầu với các khuôn mở đơn giản và silicone RTV-2. Giai đoạn đúc nhanh này cho phép bạn kiểm tra hình dạng robot, kiểm tra vị trí cảm biến và tìm độ cứng vật liệu hoàn hảo trước khi chuyển sang sản xuất hàng loạt.
Giai đoạn 2: Thiết kế cho ép phun
Khi khối lượng sản xuất tăng lên, hãy chuyển sang ép phun lỏng (LIM) sử dụng LSR có độ tinh khiết cao. Điều này đòi hỏi phải thiết kế công cụ với các vị trí thông hơi và cổng vào thích hợp để đáp ứng tốc độ dòng chảy cao và thời gian đóng rắn nhanh của khuôn sản xuất được nung nóng.
Giai đoạn 3: Tích hợp các lớp phủ và kỹ thuật in chuyên dụng
Để hoàn thiện các cụm lắp ráp của bạn, hãy áp dụng mực in lưới silicone bảo vệ cho các đường dẫn điện, bố trí cảm biến xúc giác, kết cấu chống trượt hoặc các yếu tố thương hiệu.
Để xem xét các tùy chọn cho ứng dụng cụ thể của bạn hoặc yêu cầu mẫu vật liệu, bạn có thể liên hệ với nhà máy silicone lỏng của chúng tôi để thảo luận về các công thức tùy chỉnh, điều chỉnh độ nhớt và sản xuất số lượng lớn.
Danh mục kiểm tra lựa chọn vật liệu thực tế trước khi bạn mở rộng quy mô
Chúng tôi không chỉ định vật liệu dựa trên các bảng dữ liệu từ phòng thí nghiệm. Chúng tôi chỉ định chúng dựa trên thực tế sử dụng. Trước khi chốt loại silicone, chúng tôi cần các thông số vận hành chính xác: độ biến dạng tối đa, bán kính uốn cong tuần hoàn, áp suất tiếp xúc, giới hạn nhiệt độ và mức độ tiếp xúc hóa chất dự kiến. Các mẫu thử cầm tay thường gây hiểu lầm. Một vật liệu có vẻ ổn trên bàn thí nghiệm vẫn có thể bị hỏng do mỏi khi uốn cong nhiều lần nếu vách dày 1mm bị uốn cong hàng chục nghìn lần, hoặc khi một đường dẫn cảm biến cứng tạo ra điểm tập trung ứng suất ngay dưới bề mặt.
Tiếp theo, hãy đúc một mẫu thử nhỏ và một bộ phận chức năng kích thước đầy đủ từ cùng một mẻ. Ghi lại tỷ lệ pha trộn, nhiệt độ phòng, thời gian hút chân không, chất tách khuôn, quy trình đóng rắn và các điều kiện sau đóng rắn. Nhật ký quy trình đơn giản này giúp việc xử lý sự cố nhanh chóng hơn nhiều. Nếu bộ phận bị dính, bị rách gần kênh dẫn khí, hoặc liên kết kém với miếng chèn, bạn có thể truy tìm nguyên nhân thay vì thay đổi nhiều biến số cùng một lúc.
- Kiểm tra dòng chảy: Xác nhận rằng silicone chưa đóng rắn có thể đi vào các kênh hẹp mà không bị bẫy bọt khí.
- Kiểm tra cơ học: Đo độ cứng, độ đàn hồi, đặc tính xé rách và khả năng phục hồi kích thước trên mẫu đã đóng rắn.
- Kiểm tra các giao diện: Kiểm tra khả năng liên kết với vải, kim loại, nhựa, linh kiện điện tử in và silicone đã đóng rắn trước đó.
- Kiểm tra lão hóa: Thực hiện kiểm tra uốn, nén, làm sạch và tiếp xúc nhiệt độ lặp đi lặp lại phản ánh đúng thực tế sử dụng.
- Kiểm tra tài liệu: Đối chiếu mọi tuyên bố về an toàn hoặc môi trường với đúng loại sản phẩm và báo cáo hiện tại từ nhà cung cấp.
Trước khi quyết định thực hiện công cụ sản xuất, bạn cần chốt hoàn toàn công thức và quy trình xử lý đã được phê duyệt. Với silicone, dù chỉ một thay đổi nhỏ về sắc tố, dầu, tỷ lệ chất xúc tác hoặc nhiệt độ đóng rắn cũng có thể làm thay đổi hoàn toàn độ nhớt và hiệu suất cuối cùng. Lời khuyên tốt nhất của chúng tôi là lưu giữ các mẫu đối chứng vật lý đã được ký xác nhận từ mẻ hàng đạt chuẩn và sử dụng chúng để kiểm tra mọi lô hàng trong tương lai. Điều này mang lại cho đội ngũ kỹ thuật, quản lý chất lượng (QC) và thu mua của bạn một 'nguồn sự thật' đáng tin cậy khi chuyển từ giai đoạn nguyên mẫu ban đầu sang sản xuất quy mô lớn.
Các câu hỏi kỹ thuật mà kỹ sư thường đặt ra
Sự khác biệt giữa silicone đóng rắn bằng phản ứng cộng và đóng rắn bằng phản ứng ngưng tụ cho các thiết bị truyền động mềm là gì?
Đóng rắn bằng cộng hợp (Platinum): Liên kết chéo không tạo ra khí thải dễ bay hơi. Mang lại độ ổn định kích thước cao và độ co ngót gần bằng không cần thiết để duy trì hình học của các buồng khí nén chính xác.
Đóng rắn bằng ngưng tụ (Tin): Giải phóng các sản phẩm phụ dễ bay hơi trong quá trình lưu hóa. Sự co ngót tạo thành chắc chắn sẽ làm biến dạng hình học bên trong của các bộ truyền động thủy lực, khiến nó không phù hợp cho các ứng dụng yêu cầu độ chính xác cao.
Làm thế nào để giảm độ nhớt của cao su silicone lỏng đặc?
Trộn một lượng nhỏ, có kiểm soát dầu silicone nguyên chất (khoảng 1% đến 10% tổng trọng lượng). Vì dầu làm suy yếu silicone và khiến nó dễ bị rách hơn, bạn nên luôn kiểm tra trước với một cốc nhỏ để đảm bảo cao su vẫn đủ bền cho dự án của bạn.
Làm thế nào để liên kết hai lớp silicone đã đóng rắn với nhau?
Các loại keo thông thường sẽ không dính trên silicone. Bí quyết ở đây là sử dụng một chút silicone đã pha trộn còn ướt làm keo dán. Hãy phết một lớp mỏng giữa các mảnh đã lưu hóa và ép nhẹ chúng lại với nhau cho đến khi khô. Để đạt kết quả tốt nhất, hãy thử đổ lớp thứ hai khi lớp thứ nhất vẫn còn hơi dính—chúng sẽ liên kết với nhau một cách hoàn hảo.
Các loại silicone này có tuân thủ các tiêu chuẩn về môi trường và an toàn không?
Sự tuân thủ phụ thuộc vào công thức chính xác và báo cáo thử nghiệm. Hãy yêu cầu tài liệu RoHS, REACH, OEKO-TEX hoặc tài liệu chứng minh tính tương thích sinh học hiện hành cho loại vật liệu bạn dự định sử dụng.

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México