-
Rufen Sie Jetzt An +86 13426858645
-
Fragen [email protected]
Silikonmaterialien für Soft Robotics und humanoide Roboter: Praktische Lösungen für Greifer, künstliche Haut, Wearables und fortschrittliche Robotik
 Vonlira

Die moderne Robotik basiert auf fortschrittlicher Materialwissenschaft. Speziell entwickelte Silikone ermöglichen es weichen, lebensechten Systemen, sich auf eine Weise zu biegen und zu dehnen, wie es starre Metalle nicht können. Diese Materialien bieten eine unübertroffene Elastizität und Langlebigkeit und bilden die Grundlage für feinfühlige Greifer, realistische Oberflächen und reaktionsfähige Wearables. Hier erläutern wir die praktischen Einsatzmöglichkeiten von Flüssigsilikonen, Elastomerformulierungen und funktionellen Silikon-Siebdruckfarben in fünf zentralen Bereichen der Robotik.
Inhaltsverzeichnis
Flüssigsilikonkautschuk (LSR)-Lösungen für Roboterhersteller
Die Auswahl eines Rohmaterials für Robotikkomponenten erfordert ein Gleichgewicht zwischen mechanischer Beständigkeit und Fertigungsdurchsatz. Als Lieferant von LSR-Materialien konzentrieren wir uns auf zwei Hauptkategorien von zweikomponentigen Silikonsystemen: Flüssigsilikonkautschuk (LSR) für das Flüssigspritzgussverfahren (LIM) und raumtemperaturvernetzende (RTV-2) Silikone für den offenen Guss und das Rapid Prototyping.
Wenn es um hochpräzise Robotik geht, sind platinvernetzte (oder additionsvernetzende) Silikone unsere erste Wahl. Der Hauptvorteil gegenüber zinnvernetzten Systemen besteht darin, dass sie während der Vulkanisation keine Gase abgeben, was zu nahezu null Schrumpfung führt. Sie benötigen diese Art von Dimensionsstabilität, wenn Sie interne pneumatische Kammern gießen oder Kanäle für eingebettete Sensoren verlegen.
Viskosität und Verarbeitungsgrenzen
In der Roboterfertigung bestimmt die Viskosität Ihres flüssigen Rohsilikons direkt Ihr Herstellungsverfahren.
Niedrigviskose Systeme (3.000 bis 10.000 cPs): Ideal für den Schwerkraftguss, die Vakuuminfusion und komplexe Formen mit tiefen, schmalen Kanälen.
LSRs mit mittlerer bis hoher Viskosität (über 40.000 cPs): Besser geeignet für das Hochdruck-Spritzgießen, bei dem schnelle Aushärtungszyklen (gemessen in Sekunden unter hoher Hitze) erforderlich sind.
Für Ingenieure, die die Fließeigenschaften anpassen möchten, ohne die physikalische Integrität des ausgehärteten Elastomers zu beeinträchtigen, kann die Zugabe präziser Mengen eines reinen PDMS-Silikonöls die Viskosität verringern, um das Ausfüllen komplizierter Formgeometrien zu erleichtern.
Auswahl von Silikonelastomer-Materialien für weiche Robotergreifer
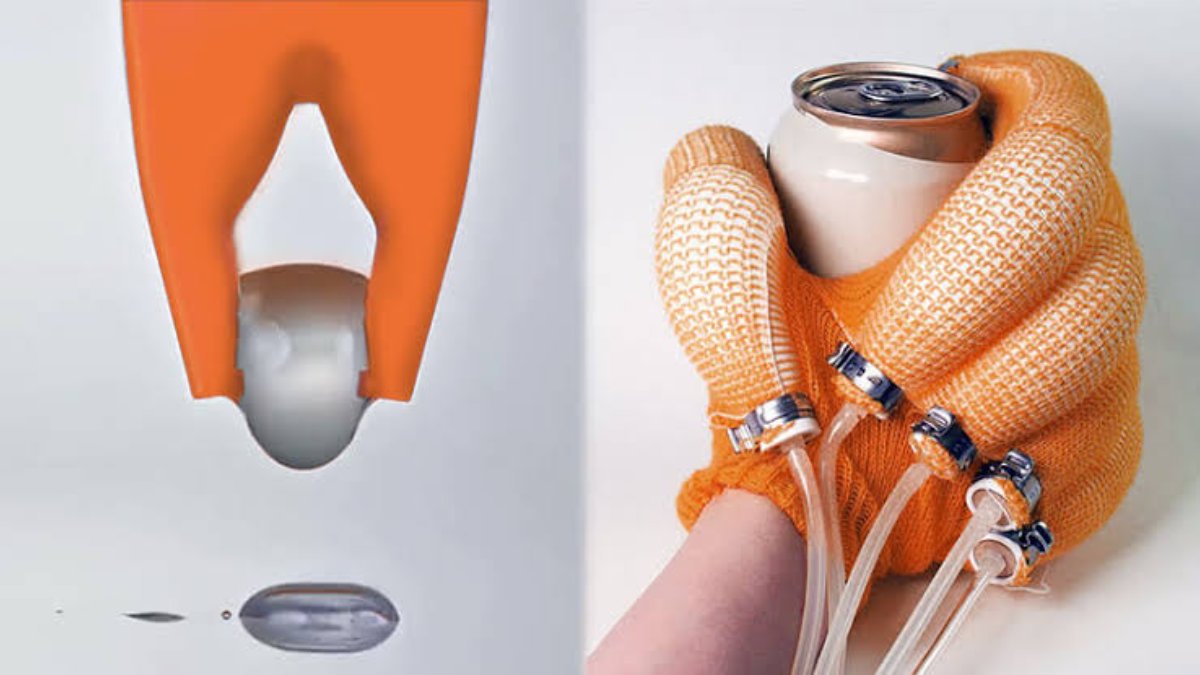
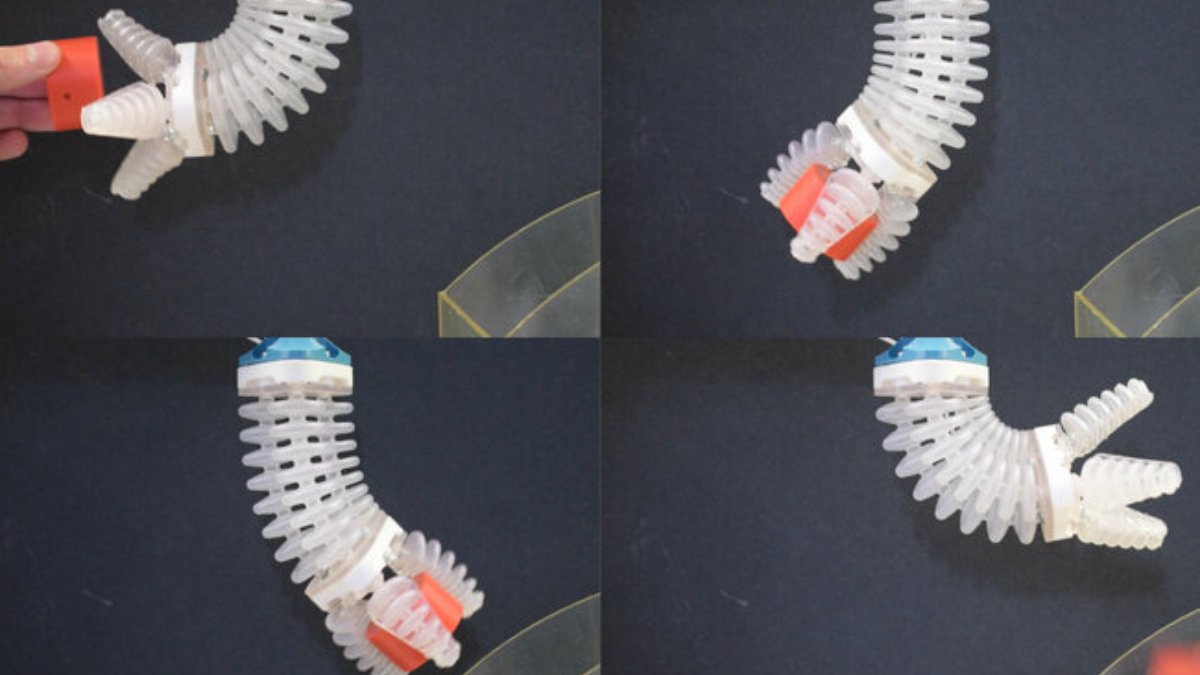
Weiche Silikongreifer übertreffen herkömmliche mechanische Klauen, indem sie die Kraft gleichmäßig auf zerbrechliche oder variable Objekte verteilen. Ein effektives Design von fluidischen Elastomer-Aktuatoren (FEA) erfordert jedoch eine präzise Kalibrierung der Shore-Härte und der Bruchdehnung:
Shore 00-30 (zu weich): Neigt zum Aufblähen oder Reißen, was zu einem kritischen Verlust der strukturellen Stabilität unter Last führt.
Shore A 50 (zu hart): Erfordert einen hohen pneumatischen Druck zur Betätigung, was die Systemdichtungen und Kompressoren stark beansprucht.
Für die meisten Soft-Robotik-Greifer ist eine Konstruktion mit mehreren Durometern am besten geeignet. Eine festere Rückenschicht (Shore A 30 bis A 40) begrenzt die Ausdehnung und lenkt die pneumatische Energie auf eine hochflexible Greiffläche aus einer weicheren Formulierung (Shore A 10 bis A 20) mit hoher Dehnung (typischerweise 500 % bis 800 %).
Vermeidung von Materialermüdung bei dynamischen Aktuatoren
Eine zentrale Herausforderung in der Soft Robotics ist die mechanische Ermüdung. Um ein vorzeitiges Einreißen entlang struktureller Nähte über Millionen von Zyklen zu verhindern, müssen die Materialien eine exzellente Weiterreißfestigkeit aufweisen (gemessen in N/mm gemäß ASTM D412-Standards). Platinvernetzte Silikone mit hoher Reißfestigkeit widerstehen der Ausbreitung kleiner Oberflächenrisse und halten die internen Druckkammern bei wiederholten Biegevorgängen zuverlässig abgedichtet.
Silikonmaterialien für humanoide Roboterhaut und Anwendungen für künstliche Haut
Silikonlösungen für humanoide Roboterhaut
Lebensechte Roboterhaut muss visuellen Realismus perfekt mit mechanischer Leistungsfähigkeit in Einklang bringen – sie muss sich bei leichtem Druck verformen, aber gleichzeitig gegen strukturelles Absacken resistent sein. Wir replizieren die komplexe Mechanik menschlicher Haut durch ein spezialisiertes, mehrschichtiges Silikon-Gießverfahren:
- Äußere Epidermis (Shore 00-10 bis 00-30): Ultrasofte Formulierung für taktilen Realismus und natürliche Faltenbildung im Gesicht.
- Mittlere Dermis (Shore A 10 bis A 15): Formulierung mittlerer Härte, konzipiert für die Aufnahme von Verstärkungsgeweben und Sensornetzwerken.
- Subkutane Basis (Shore A 20 bis A 30): Fester struktureller Anker, der den Hautverbund am starren Roboterrahmen befestigt.
Sensorische Integration und chemische Kompatibilität
Für die Sensorintegration bieten platinvernetzte Silikone die notwendige chemische Beständigkeit und Durchschlagsfestigkeit, um strenge Schutzart-Normen zu erfüllen. Durch das Einkapseln kapazitiver taktiler Sensoren und flexibler Leiterplatten (FPCs) in diese hochreinen Formulierungen schließen wir das Risiko flüchtiger Ausgasungen vollständig aus. Dies verhindert dauerhaft interne chemische Korrosion und stellt die langfristige Zuverlässigkeit der eingebetteten Mikroelektronik über den gesamten Betriebszyklus der Hardware sicher.
Praktischer Ingenieur-Rat: Vermeidung von Aushärtungshemmungen
Wenn Ihr Silikon nicht vollständig aushärtet, wurde es wahrscheinlich durch inkompatible Chemikalien verunreinigt. Häufige Ursachen, die es zu vermeiden gilt: Latexhandschuhe, schwefelbasierte Tone, nicht versiegelte 3D-Druckharze und Rückstände von zinnvernetzten Silikonen.
Die Lösung: Um eine Katalysatorvergiftung zu mindern, sind Bediener dazu verpflichtet, ausschließlich puderfreie Nitrilhandschuhe zu verwenden. Beim Einsatz von SLA-gedruckten Werkzeugen müssen die Standardarbeitsanweisungen eine umfassende UV-Nachhärtung sowie eine Lösungsmittelwäsche vorschreiben. Sollte die Oberflächenklebrigkeit anhalten, tragen Sie eine dünne Acryl-Sperrschicht auf den Formhohlraum auf, um die chemische Migration vollständig zu unterbinden.
Prothesensilikon und Materialien für tragbare Robotik für Komfort und Leistung
Bei der Konstruktion von Exoskeletten oder prothetischen Schnittstellen steht die Hardware in direktem, längerem Kontakt mit der menschlichen Haut. Sie müssen ein Gleichgewicht zwischen mechanischer Haltbarkeit und absoluter Biokompatibilität finden. Wir spezifizieren für diese Anwendungen streng platinvernetzende Silikone, da der Vernetzungsprozess keinerlei Lösungsmittelrückstände, Zinnnebenprodukte oder Schwermetallkatalysatoren hinterlässt. Wenn Sie es mit einer täglichen Langzeitanwendung zu tun haben, ist die Eliminierung dieser chemischen Nebenprodukte unverzichtbar, um Hautsensibilisierungen und allergische Reaktionen zu vermeiden.
Dynamische Kompression und Dämpfung
Beim Entwurf von Protheseninnenschäften oder Exoskelett-Schnittstellen muss Ihr Material dynamische Stöße absorbieren und die Last gleichmäßig verteilen, um Druckstellen zu verhindern. Weiche Silikonelastomere sind unsere Basis-Dämpfungspolster hierfür. Entscheidend ist, dass sie einen extrem niedrigen Druckverformungsrest aufweisen. Das bedeutet, dass sie sich unter konstantem Gewicht nicht dauerhaft verformen oder "durchsetzen" und ihre exakte Form selbst nach monatelangem, intensivem täglichen Gebrauch beibehalten.
Nachhaltige und schützende Beschichtungen
Für äußere Schichten greifen Ingenieure auf nachhaltiges Silikonleder und schützende Elastomer-Deckschichten zurück. Diese Materialien bieten eine robuste, abriebfeste Barriere gegen Schweiß und Öle, während sie gleichzeitig die RoHS- und REACH-Sicherheitsstandards vollständig erfüllen.
Silikonmaterialien für taktile Sensoren und flexible Aktuatoren in der Robotik der nächsten Generation
Um eine geschlossene Regelkreissteuerung in der Soft-Robotik zu erreichen, benötigen Sie ein Echtzeit-Feedback. Dies bedeutet, dass dehnbare Sensornetzwerke direkt in die Elastomermatrix eingebettet werden müssen. Wir erreichen dies durch den Einsatz spezieller, siebdruckfähiger Silikone, um leitfähige Bahnen direkt auf flexible Substrate aufzubringen. Durch die Compoundierung eines flexiblen Silikonträgers mit hochleitfähigen Füllstoffen – wie Silbernanopartikeln, Graphen oder Kohlenstoff-Nanoröhrchen – können wir taktile Sensor-Arrays im Siebdruckverfahren herstellen, die ihre Leitfähigkeit selbst bei extremer dynamischer Belastung beibehalten.
Dielektrische Elastomer-Aktuatoren (DEAs)
DEAs arbeiten als flexible Festkörperaktoren. Die physikalische Bewegung wird durch Anlegen eines elektrischen Feldes an ein Dünnschicht-Silikon-Dielektrikum erzeugt, was zu Kompression und Expansion führt. Die Materialspezifikation für DEA-Anwendungen erfordert den Einsatz ultradünner, hochgradig gleichmäßiger Silikonfolien, die sich durch präzise Dielektrizitätskonstanten, eine überlegene Durchschlagfestigkeit und eine vernachlässigbare mechanische Hysterese bei zyklischer Belastung auszeichnen.
Wichtige technische Parameter für Silikone in der modernen Robotik
Um Entwicklungsteams beim Vergleich von Materialien für die Soft-Robotik zu unterstützen, zeigt die folgende Tabelle die angestrebten physikalischen Eigenschaften für verschiedene Robotersysteme:
| Materialanwendung | Zielhärte (Durometer) | Zielviskosität (cPs) | Dehnungsgrenze (%) | Typisches Verarbeitungsverfahren |
|---|---|---|---|---|
| Pneumatische Greifer | Shore A 15 – A 30 | 5.000 – 15.000 | 500 % – 800 % | Schwerkraftgießen / Vakuum-Infiltration |
| Gesichtshaut für Humanoide | Shore 00-10 – 00-30 | 3.000 – 6.000 | 600 % – 900 % | Mehrschichtiges Gießen in offene Formen |
| Tragbare Schnittstellen (Wearables) | Shore A 5 – A 20 | 20.000 – 50.000 | 400 % – 650 % | Formpressen / LSR-Spritzguss |
| Taktile Sensoren | Shore A 20 – A 40 | Thixotrope Paste | 200 % – 400 % | Präzisions-Siebdruck / Extrusion |
Wenn Sie ein Projekt der Soft-Robotik von einem universitären Labor zur kommerziellen Produktion skalieren, ist die Abstimmung Ihrer Materialwahl auf Ihren Fertigungsprozess entscheidend:
Phase 1: Prototyping mit gießbarem RTV-2
Beginnen Sie mit einfachen offenen Formen und RTV-2-Silikon. Diese schnelle Gussphase ermöglicht es Ihnen, die Form Ihres Roboters zu testen, die Sensorplatzierung zu überprüfen und die perfekte Materialhärte zu finden, bevor Sie zur Massenproduktion übergehen.
Phase 2: Design für den Spritzguss
Bei steigenden Produktionsvolumina sollten Sie zum Flüssigspritzgießen (LIM) unter Verwendung von hochreinem LSR übergehen. Dies erfordert die Konstruktion von Werkzeugen mit geeigneter Entlüftung und Angussplatzierung, um den hohen Durchflussraten und schnellen Aushärtezeiten beheizter Produktionsformen gerecht zu werden.
Phase 3: Integration spezialisierter Beschichtungen und Druckverfahren
Verwenden Sie zur Fertigstellung Ihrer Baugruppen schützende Silikon-Siebdruckfarben für leitfähige Bahnen, taktile Sensorlayouts, rutschfeste Texturen oder Branding-Elemente.
Um Optionen für Ihre spezifische Anwendung zu prüfen oder Materialmuster anzufordern, können Sie unser Flüssigsilikon-Werk kontaktieren, um kundenspezifische Formulierungen, Viskositätsanpassungen und die Serienproduktion zu besprechen.
Eine praktische Checkliste zur Materialauswahl vor der Skalierung
Wir spezifizieren Materialien nicht auf der Grundlage von Labordatenblättern, sondern für den Praxiseinsatz. Bevor wir uns auf ein Silikon festlegen, benötigen wir die genauen Betriebsparameter: maximale Dehnung, zyklischer Biegeradius, Kontaktdruck, thermische Grenzwerte und erwartete chemische Belastung. Handmuster täuschen. Ein Material, das sich auf dem Arbeitstisch gut anfühlt, kann bei hoher zyklischer Ermüdung versagen, wenn eine 1-mm-Wand zehntausendmal gebogen wird oder wenn eine starre Leiterbahn direkt unter der Oberfläche zu Spannungskonzentrationen führt.
Gießen Sie als Nächstes ein kleines Teststück und ein funktionales Bauteil in Originalgröße aus derselben Charge. Protokollieren Sie das Mischverhältnis, die Raumtemperatur, die Vakuumzeit, das Trennmittel, den Aushärteplan und die Nachhärtungsbedingungen. Dieses einfache Prozessprotokoll macht die Fehlersuche erheblich schneller. Wenn das Teil klebrig bleibt, in der Nähe eines Luftkanals reißt oder schlecht an einem Einlegeteil haftet, können Sie die Ursache nachvollziehen, anstatt mehrere Variablen gleichzeitig zu ändern.
- Fluss prüfen: Stellen Sie sicher, dass das ungehärtete Silikon enge Kanäle erreicht, ohne Luftblasen einzuschließen.
- Mechanik prüfen: Messen Sie Härte, Rückprall, Reißverhalten und Rückstellvermögen an der ausgehärteten Probe.
- Schnittstellen prüfen: Testen Sie die Haftung auf Textilien, Metall, Kunststoff, gedruckter Elektronik und bereits ausgehärtetem Silikon.
- Alterung prüfen: Führen Sie wiederholte Biege-, Kompressions-, Reinigungs- und Temperaturbelastungstests durch, die den tatsächlichen Gebrauch widerspiegeln.
- Dokumentation prüfen: Stimmen Sie jede Sicherheits- oder Umwelterklärung exakt mit der jeweiligen Sorte und dem aktuellen Lieferantenbericht ab.
Bevor Sie den Startschuss für die Produktionswerkzeuge geben, müssen Sie Ihre freigegebene Rezeptur und das Prozessfenster vollständig fixieren. Bei Silikon können schon kleinste Änderungen am Pigment, am Öl, am Katalysatorverhältnis oder an der Aushärtungstemperatur die Viskosität und die endgültige Leistung vollständig verändern. Unser bester Rat ist, unterzeichnete, physische Referenzmuster aus Ihrer freigegebenen Charge aufzubewahren und diese zur Überprüfung jeder zukünftigen Lieferung zu verwenden. Dies gibt Ihren Engineering-, Qualitätskontroll- und Einkaufsteams eine verlässliche ‚Quelle der Wahrheit‘, wenn Sie von ersten Prototypen zur Serienproduktion übergehen.
Technische Fragen, die Ingenieure häufig stellen
Was ist der Unterschied zwischen additionsvernetzendem und kondensationsvernetzendem Silikon für weiche Aktuatoren?
Additionsvernetzend (Platin): Vernetzt ohne Ausgasung flüchtiger Bestandteile. Bietet die hohe Formstabilität und den nahezu schrumpffreien Prozess, der erforderlich ist, um die Geometrie präziser pneumatischer Kammern beizubehalten.
Kondensationsvernetzend (Zinn): Setzt bei der Vulkanisation flüchtige Nebenprodukte frei. Die resultierende Schrumpfung verzerrt unvermeidlich die innere Geometrie von fluidischen Aktuatoren, was sie für hochpräzise Anwendungen ungeeignet macht.
Wie kann ich die Viskosität eines dickflüssigen Silikonkautschuks verringern?
Mischen Sie eine kleine, kontrollierte Menge reines Silikonöl unter (etwa 1 % bis 10 % des Gesamtgewichts). Da Öl das Silikon schwächt und die Reißfestigkeit verringert, sollten Sie immer zuerst an einer kleinen Menge testen, ob der Gummi für Ihr Projekt stabil genug bleibt.
Wie kann ich zwei ausgehärtete Silikonschichten miteinander verbinden?
Herkömmlicher Kleber funktioniert nicht auf Silikon. Der Trick besteht darin, eine kleine Menge feuchtes, gemischtes Silikon als Kleber zu verwenden. Tragen Sie eine dünne Schicht zwischen Ihre ausgehärteten Teile auf und drücken Sie diese vorsichtig zusammen, bis sie trocken ist. Für die besten Ergebnisse versuchen Sie, die zweite Schicht zu gießen, während die erste noch etwas klebrig ist – so verbinden sie sich perfekt miteinander.
Sind diese Silikone konform mit Umwelt- und Sicherheitsstandards?
Die Konformität hängt von der genauen Rezeptur und dem Prüfbericht ab. Fordern Sie die aktuellen RoHS-, REACH-, OEKO-TEX- oder Biokompatibilitätsunterlagen für die von Ihnen vorgesehene Qualität an.

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México