
-
今すぐ電話する +86 13426858645
-
ご質問はありますか [email protected]
ソフトロボティクスおよびヒューマノイドロボット向けシリコーン材料:グリッパー、人工皮膚、ウェアラブル、高度ロボット工学のための実用的なソリューション
 投稿者lira

現代のロボット工学は、高度な材料科学に依存しています。エンジニアリングシリコーンは、硬い金属には不可能な方法で曲げたり伸縮したりできる、柔らかくリアルなシステムを実現します。比類のない弾力性と耐久性を備えたこれらの素材は、繊細なグリッパー、リアルなスキン、応答性の高いウェアラブルデバイスの基盤となります。ここでは、5つの主要なロボット工学分野における液体シリコーン、エラストマー配合、および機能的なスクリーン印刷用シリコーンインクの実用的な応用について解説します。
目次
ロボットメーカー向け液状シリコーンゴム(LSR)ソリューション
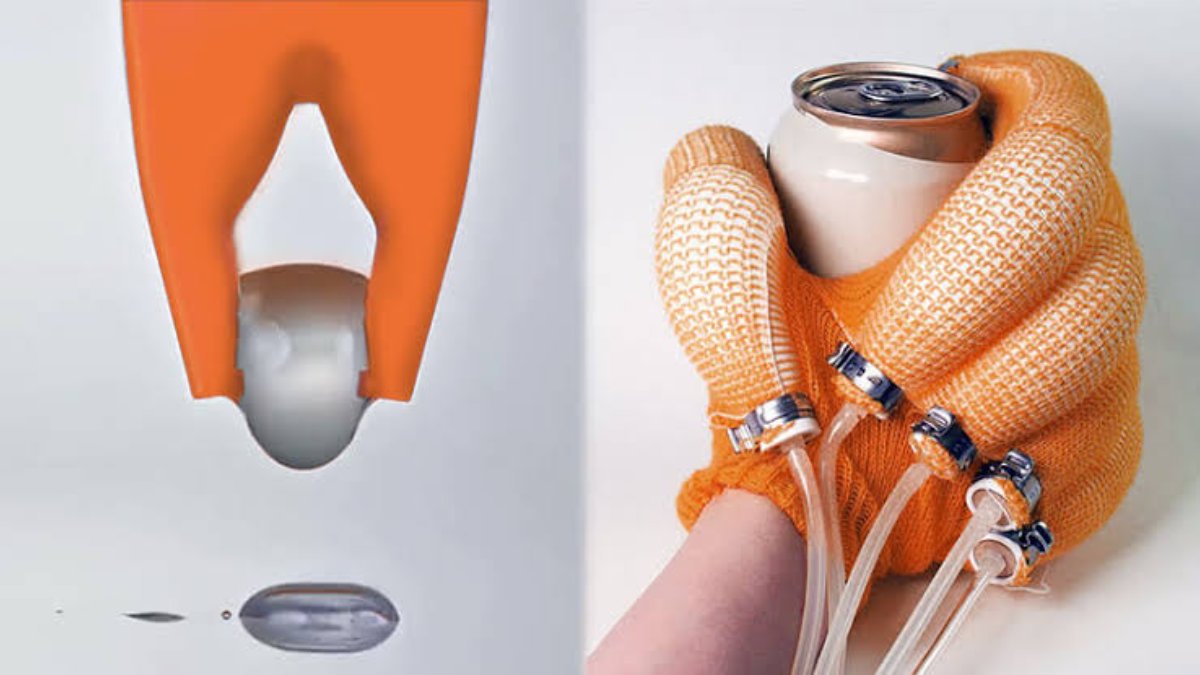
ロボット部品の原材料を選定する際は、機械的耐久性と製造効率のバランスを考慮する必要があります。LSR素材サプライヤーとして、当社は2液型シリコーンシステムの2つの主要カテゴリーに注力しています。液体射出成形(LIM)用の液体シリコーンゴム(LSR)と、オープンキャスティングおよびラピッドプロトタイピング用の室温加硫(RTV-2)シリコーンです。
高精度ロボティクスの分野では、プラチナ硬化型(付加硬化型)シリコーンが最適です。スズ硬化型システムに対する主な利点は、加硫中にガスが発生せず、収縮率をほぼゼロに抑えられる点です。内部の空気圧チャンバーを鋳造したり、埋め込みセンサー用の経路を形成したりする際には、このような寸法安定性が不可欠です。
粘度と加工限界
ロボット製造において、原材料である液状シリコーンの粘度は、製造方法を直接的に左右します。
低粘度システム(3,000~10,000 cPs):重力鋳造、真空注入、および深く狭いチャネルを持つ複雑な金型に最適です。
中~高粘度LSR(40,000 cPs以上):高熱下で迅速な硬化サイクル(秒単位で測定)が必要となる、高圧液体射出成形に適しています。
硬化したエラストマーの物理的完全性を損なうことなく流動特性を調整しようとするエンジニアにとって、正確な量の 純粋なPDMSシリコーンオイル を添加することで粘度を下げ、複雑な金型形状の充填を助けることができます。
ソフトロボットグリッパー用のシリコーンエラストマー材料の選定
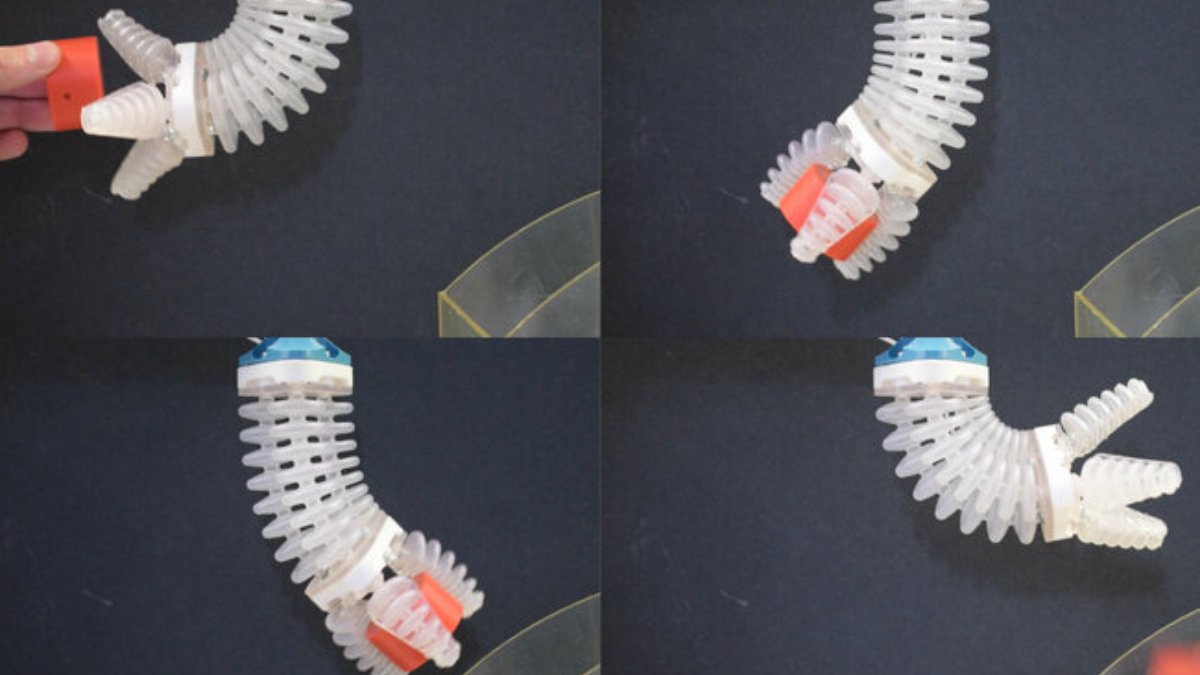
ソフトシリコーン製グリッパーは、壊れやすい物体や形状が一定でない物体に対して力を均等に分散させることで、従来の機械式クローよりも優れた性能を発揮します。しかし、効果的な流体エラストマーアクチュエータ(FEA)の設計には、ショア硬度と破断時伸びの正確なキャリブレーションが必要です:
ショア00-30(柔らかすぎる): 膨張や破裂を起こしやすく、負荷がかかると構造的安定性が著しく低下します。
ショアA 50(硬すぎる): 作動させるために高い空気圧が必要となり、システムのシールやコンプレッサーに負担がかかります。
ほとんどのソフトロボットグリッパーでは、マルチデュロメーター(硬度)構造が最適です。硬めのバッキング層(ショアA 30~A 40)が膨張を抑制し、高伸長性(通常500%~800%)を備えたより柔らかい配合(ショアA 10~A 20)で作られた柔軟なグリップ面に空気圧エネルギーを集中させます。
ダイナミックアクチュエータにおける疲労の防止
ソフトロボティクスの主要な課題は機械的疲労です。何百万回ものサイクルにわたって構造上の継ぎ目に沿った早期の破れを防ぐには、材料が優れた耐引裂性(ASTM D412規格に準拠してN/mmで測定)を示す必要があります。高引裂強度のプラチナ硬化型シリコーンは、表面の小さな傷の拡大を防ぎ、反復的な曲げ動作の間も内部の圧力チャンバーを密閉状態に保ちます。
ヒューマノイドロボットの外皮および人工皮膚用途向けのシリコーン材料
人型ロボットスキン向けシリコーンソリューション
リアルなロボットスキンは、視覚的なリアリズムと機械的性能のバランスを完璧に保つ必要があります。つまり、軽い圧力で変形しつつ、構造的なたるみには抵抗しなければなりません。私たちは、特殊な多層シリコーン鋳造プロセスを通じて人間の皮膚の複雑なメカニズムを再現しています:
- 外側表皮(ショア硬度 00-10〜00-30): 触覚のリアリズムと自然な顔のしわを実現するための超軟質配合。
- 中間真皮(ショア硬度 A10〜A15): 補強メッシュとセンサーネットワークを収容するために設計された中硬度配合。
- 皮下基部(ショア硬度 A20〜A30): スキン複合材をロボットの硬いフレームに固定するための頑丈な構造アンカー。
感覚統合と化学的適合性
センサー統合において、プラチナ硬化型シリコーンは、厳格な侵入保護基準を満たすために必要な化学的不活性と絶縁耐性を提供します。これらの高純度配合物の中に静電容量式触覚センサーやフレキシブルプリント回路(FPC)を封入することで、揮発性ガス放出のリスクを完全に排除します。これにより、内部の化学的腐食が永久に防止され、ハードウェアの全動作寿命を通じて埋め込み型マイクロエレクトロニクスの長期的な信頼性が確保されます。
実践的なエンジニアリングアドバイス:硬化阻害の防止
シリコーンが完全に硬化しない場合、それは不適合な化学物質によって汚染されている可能性が高いです。避けるべき一般的な原因物質:ラテックス手袋、硫黄系粘土、未封止の3Dプリント樹脂、および残留したスズ硬化型シリコーン。
解決策:触媒被毒を軽減するため、作業者はパウダーフリーのニトリル手袋のみを使用することが義務付けられています。SLA方式のプリンタで作成したツールを使用する場合は、標準作業手順書(SOP)において、UV硬化および溶剤洗浄を徹底することを規定しなければなりません。もし接触面にベタつきが残る場合は、金型キャビティに薄膜のアクリルバリアコーティングを塗布し、化学物質の移行を完全に遮断してください。
快適性と性能を追求した義肢用シリコーンおよびウェアラブルロボティクス材料
外骨格や義肢のインターフェースを設計する際、ハードウェアは人間の皮膚に長時間直接接触することになります。そのため、機械的な耐久性と絶対的な生体適合性の両立が求められます。当社では、これらの用途にはプラチナ硬化型シリコーンを指定しています。その理由は、架橋プロセスにおいて残留溶剤、スズ副産物、重金属触媒が一切残らないためです。日常的に長時間装着する場合、これらの化学的副産物を排除することは、皮膚感作やアレルギー反応を防ぐために不可欠な条件です。
動的圧縮とクッション性
義肢用ライナーや外骨格のインターフェースを設計する際、素材には動的な衝撃を吸収し、荷重を均等に分散させて褥瘡(床ずれ)を防ぐ機能が求められます。そのための減衰パッドとして、当社では軟質シリコーンエラストマーを基準として採用しています。重要なのは、これらが極めて低い圧縮永久歪みを示すという点です。つまり、継続的な荷重がかかっても恒久的に変形したり「へたったり」することがなく、数ヶ月にわたる激しい日常使用の後でも正確な形状を維持できるのです。
持続可能かつ保護的なコーティング
外層に関して、エンジニアたちは サステナブルなシリコーンレザー および保護用のエラストマー製トップコートに注目しています。これらの素材は、汗や油分に対して耐擦過性の高い丈夫なバリアを提供しつつ、RoHSおよびREACHの安全基準にも完全に準拠しています。
次世代ロボティクスの触覚センサーおよび柔軟アクチュエータ向けシリコーン材料
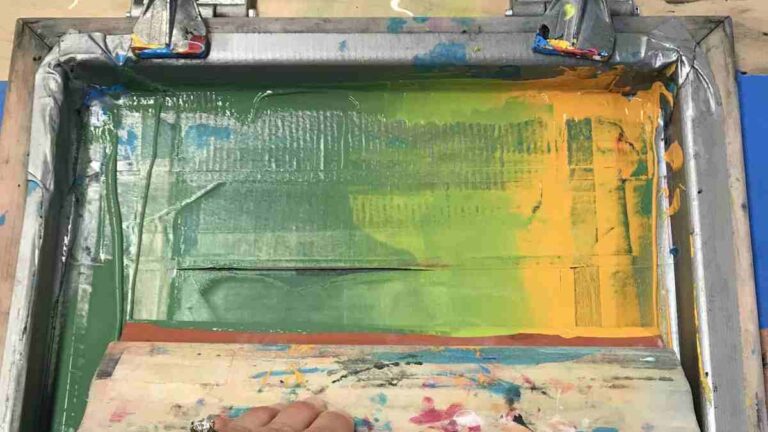
ソフトロボティクスでクローズドループ制御を実現するには、リアルタイムのフィードバックが必要です。そのためには、伸縮性のあるセンサーネットワークをエラストマーマトリックスに直接埋め込む必要があります。当社では、スクリーン印刷可能な特殊シリコーンを使用して、柔軟な基材上に導電性トレースを直接堆積させることでこれを実現しています。柔軟なシリコーンキャリアに銀ナノ粒子、グラフェン、カーボンナノチューブなどの高導電性フィラーを配合することで、極端な動的歪み下でも導電性を維持する触覚センサーアレイをスクリーン印刷することが可能です。
誘電エラストマーアクチュエータ (DEA)
DEAは柔軟な固体アクチュエータとして動作します。薄膜シリコーン誘電体に電界を印加することで物理的な動きが生成され、圧縮と膨張が誘発されます。DEAアプリケーションの材料仕様には、正確な誘電率、優れた絶縁破壊強度、およびサイクル負荷時の無視できる程度の機械的ヒステリシスを特徴とする、超薄型で均一性の高いシリコーンフィルムの使用が求められます。
高度なロボティクス用シリコーンの主要技術パラメータ
エンジニアリングチームがソフトロボティクス開発用の材料を比較する際に役立つよう、下の表ではさまざまなロボットシステムにおける目標物理特性を強調しています:
| 材料の用途 | 目標硬度 | 目標粘度 (cPs) | 伸び率の限界 (%) | 一般的な加工方法 |
|---|---|---|---|---|
| 空気圧グリッパー | ショアA 15 – A 30 | 5,000 – 15,000 | 500% – 800% | 重力鋳造 / 真空注入 |
| ヒューマノイドの顔の皮膚 | ショア00-10 – 00-30 | 3,000 – 6,000 | 600% – 900% | オープンモールド多層鋳造 |
| ウェアラブルインターフェース | ショアA 5 – A 20 | 20,000 – 50,000 | 400% – 650% | 圧縮成形 / LSR射出成形 |
| 触覚センサー | ショアA 20 – A 40 | チキソトロピー性ペースト | 200% – 400% | 精密スクリーン印刷 / 押し出し |
ソフトロボティクスプロジェクトを大学の研究室から商用生産へとスケールアップする際には、製造プロセスに合わせて材料を選択することが重要です:
フェーズ1:注型用RTV-2による試作
まずは単純なオープンモールドとRTV-2シリコーンから始めてください。この迅速な鋳造段階により、大量生産に移行する前に、ロボットの形状をテストし、センサーの配置を確認し、最適な材料硬度を見つけることができます。
フェーズ2:射出成形のための設計
生産量が増加するにつれて、高純度LSRを使用した液状シリコーンゴム成形(LIM)へ移行してください。これには、加熱された量産用金型の高い流動速度と迅速な硬化時間に対応できるよう、適切な通気口とゲート位置を備えた金型設計が必要です。
フェーズ3:特殊コーティングおよび印刷の統合
アセンブリの仕上げとして、導電性トレース、触覚センサーレイアウト、滑り止めテクスチャ、またはブランディング要素用の保護シリコーンスクリーン印刷インクを塗布してください。
特定の用途に関するオプションの検討や材料サンプルのご依頼については、弊社までお問い合わせください。 液状シリコーン工場 カスタム配合、粘度調整、大量生産についてご相談を承ります。
スケールアップ前に確認すべき実践的材料選定チェックリスト
私たちは、ラボのデータシートに基づいて材料の仕様を決定することはありません。現場での使用を想定して仕様を決定します。シリコーンを確定する前に、最大歪み、繰返し曲げ半径、接触圧、温度制限、予想される化学物質への曝露といった正確な動作パラメータが必要です。手作業のサンプルは判断を誤らせる原因になります。ベンチテストで感触が良くても、1mmの壁が1万回屈曲したり、硬いセンサーのトレースが表面のすぐ下に応力集中を引き起こしたりすると、高サイクル疲労により故障する可能性があります。
次に、同じバッチから小さなテストクーポンと実寸大の機能部品を1つずつ鋳造してください。混合比、室温、真空引き時間、離型剤、硬化スケジュール、ポストキュア(後硬化)条件を記録します。このシンプルなプロセスログがあれば、トラブルシューティングが大幅に迅速化します。部品がベタついたり、エアーチャネル付近で破れたり、インサートへの接着が不十分だったりする場合、複数の変数を一度に変更するのではなく、原因を特定することができます。
- 流動性の確認: 未硬化のシリコーンが気泡を巻き込まずに狭いチャネルまで到達することを確認してください。
- 力学特性の確認: 硬化後のサンプルで、硬度、反発弾性、引き裂き挙動、および寸法復元性を測定してください。
- 界面の確認: 布、金属、プラスチック、プリントエレクトロニクス、および既に硬化したシリコーンへの接着性をテストしてください。
- 経年劣化の確認: 実際の使用を反映した繰り返し曲げ、圧縮、洗浄、温度曝露テストを実施してください。
- ドキュメントの確認: すべての安全性または環境に関する主張を、正確なグレードおよび現在のサプライヤーレポートと照合してください。
生産用金型に着手する前に、承認済みの配合と加工条件を完全に固定する必要があります。シリコーンの場合、顔料、オイル、触媒の比率、または硬化温度をわずかに調整するだけでも、粘度と最終的な性能が完全に変わってしまう可能性があります。私たちが推奨する最善の方法は、承認されたバッチの物理的なリファレンスサンプルに署名して保管し、将来のすべての納入品をそれらと照合して確認することです。これにより、初期プロトタイプから大量生産に移行する際、エンジニアリング、品質管理(QC)、および購買チームが信頼できる「信頼の唯一のソース」を持つことができます。
エンジニアから頻繁に寄せられる技術的な質問
ソフトアクチュエータ用シリコーンにおける付加硬化型と縮合硬化型の違いは何ですか?
付加硬化型(プラチナ触媒): 揮発性成分の放出がない架橋反応。精密な空気圧チャンバーの形状を維持するために必要な高い寸法安定性と、ほぼゼロに近い収縮率を実現します。
縮合硬化型(スズ触媒): 加硫中に揮発性の副生成物を放出します。その結果生じる収縮により流体アクチュエーターの内部形状が必然的に歪んでしまうため、高精度が求められる用途には適していません。
高粘度の液状シリコーンゴムの粘度を下げるにはどうすればよいですか?
純粋なシリコンオイルを少量(全体の重量の約1%から10%)、慎重に混ぜ合わせてください。オイルはシリコンを弱くし、引き裂きやすくしてしまうため、プロジェクトに必要な強度をゴムが維持できるか、必ず事前に少量のカップでテストを行ってください。
硬化したシリコーンの2つの層を接着するにはどうすればよいですか?
一般的な接着剤はシリコーンには使用できません。コツは、少量の湿った混合シリコーンを接着剤として使用することです。硬化したパーツの間に薄く塗り、乾くまで優しく押し付けます。最良の結果を得るには、最初の層がまだ少し粘着性のあるうちに2層目を流し込んでください。そうすれば、完全に結合します。
これらのシリコーンは環境および安全基準に準拠していますか?
コンプライアンスは正確な配合と試験レポートに依存します。使用予定のグレードについて、最新のRoHS、REACH、OEKO-TEX、または生体適合性のドキュメントを請求してください。

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México