
-
Звони Прямо сейчас +86 13426858645
-
Есть какие-нибудь вопросы [email protected]
Силиконовые материалы для мягкой робототехники и человекоподобных роботов: практические решения для захватов, искусственной кожи, носимых устройств и передовой робототехники
 Автор:lira

Современная робототехника опирается на передовое материаловедение. Инженерные силиконы позволяют создавать мягкие, реалистичные системы, которые могут сгибаться и растягиваться так, как не под силу жестким металлам. Обладая непревзойденной эластичностью и долговечностью, эти материалы лежат в основе деликатных захватов, реалистичной искусственной кожи и адаптивных носимых устройств. В этой статье мы разбираем практическое применение жидких силиконов, эластомерных составов и функциональных силиконовых чернил для трафаретной печати в пяти ключевых областях робототехники.
Содержание
Решения из жидкого силиконового каучука (ЖСК) для производителей робототехники
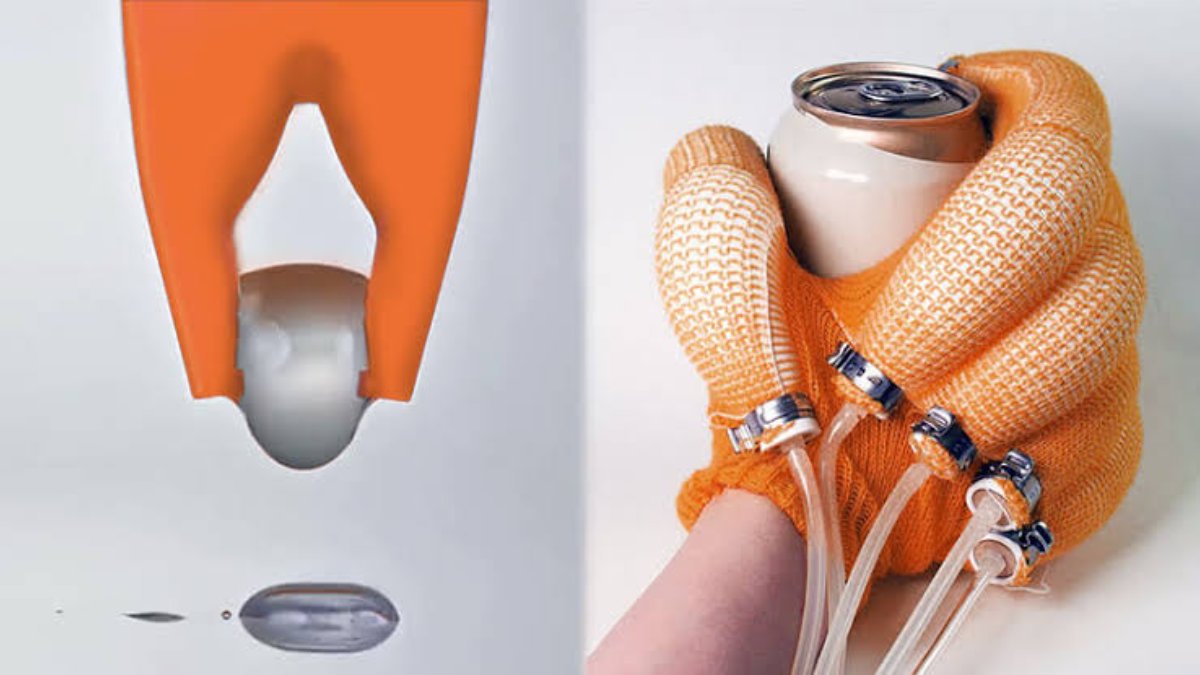
Выбор сырья для компонентов робототехники требует соблюдения баланса между механической прочностью и производительностью изготовления. Как поставщик материалов LSR, мы фокусируемся на двух основных категориях двухкомпонентных силиконовых систем: жидкий силиконовый каучук (LSR) для литья под давлением (LIM) и силиконы холодного отверждения (RTV-2) для открытого литья и быстрого прототипирования.
Для высокоточной робототехники мы используем платиновые силиконы (аддитивного отверждения). Их главное преимущество перед оловянными системами заключается в отсутствии выделения газа при вулканизации, что обеспечивает практически нулевую усадку. Такая размерная стабильность критически важна при литье внутренних пневматических камер или создании каналов для встроенных датчиков.
Вязкость и пределы обработки
В производстве робототехники вязкость вашего исходного жидкого силикона напрямую определяет метод изготовления.
Системы с низкой вязкостью (от 3 000 до 10 000 сПз): идеально подходят для литья под действием силы тяжести, вакуумной инфузии и изготовления сложных форм с глубокими узкими каналами.
ЛСР со средней и высокой вязкостью (свыше 40 000 сПз): лучше подходят для литья под давлением, где требуются быстрые циклы отверждения (измеряемые секундами при высокой температуре).
Для инженеров, стремящихся скорректировать текучесть без ущерба для физической целостности отвержденного эластомера, добавление точных доз чистого силиконового масла ПДМС позволяет снизить вязкость для лучшего заполнения сложных геометрических форм.
Выбор материалов из силиконового эластомера для мягких роботизированных захватов
Мягкие силиконовые захваты превосходят традиционные механические клешни, равномерно распределяя усилие по хрупким или неоднородным объектам. Однако эффективная конструкция жидкостного эластомерного привода (FEA) требует точной калибровки твердости по Шору и относительного удлинения при разрыве:
Шор 00-30 (слишком мягкий): Склонен к раздуванию или разрыву, что приводит к критической потере структурной стабильности под нагрузкой.
Шор А 50 (слишком твердый): Требует высокого пневматического давления для приведения в действие, что создает чрезмерную нагрузку на уплотнения системы и компрессоры.
Для большинства мягких роботизированных захватов лучше всего подходит многослойная конструкция с разной твердостью. Более жесткий опорный слой (от Шор А 30 до А 40) ограничивает расширение, направляя пневматическую энергию на высокоэластичную захватную поверхность, изготовленную из более мягкого состава (от Шор А 10 до А 20) с высоким относительным удлинением (обычно от 500% до 800%).
Предотвращение усталости материалов в динамических приводах
Основной проблемой в мягкой робототехнике является механическая усталость. Чтобы предотвратить преждевременные разрывы вдоль конструкционных швов после миллионов циклов, материалы должны обладать превосходной прочностью на раздир (измеряемой в Н/мм согласно стандартам ASTM D412). Силиконы платинового отверждения с высокой стойкостью к раздиру препятствуют распространению мелких поверхностных надрезов, сохраняя герметичность внутренних камер давления при повторяющихся изгибах.
Силиконовые материалы для кожи гуманоидных роботов и искусственной кожи
Силиконовые решения для кожи гуманоидных роботов
Реалистичная роботизированная кожа должна идеально сочетать визуальный реализм с механическими характеристиками — деформироваться под легким давлением, сохраняя при этом устойчивость к провисанию. Мы воспроизводим сложную механику человеческой кожи с помощью специализированного процесса многослойного литья силикона:
- Внешний эпидермис (твердость по Шору 00-10 – 00-30): Ультрамягкая формула для тактильного реализма и естественного образования мимических морщин.
- Средний слой дермы (твердость по Шору А от 10 до 15): Формула средней жесткости, предназначенная для размещения армирующих сеток и сенсорных сетей.
- Подкожная основа (твердость по Шору А от 20 до 30): Прочный структурный анкер, который крепит композит кожи к жесткому каркасу робота.
Сенсорная интеграция и химическая совместимость
Для интеграции датчиков силиконы платинового отверждения обеспечивают необходимую химическую инертность и диэлектрическую прочность, соответствующие строгим стандартам защиты от внешних воздействий. Инкапсулируя емкостные тактильные датчики и гибкие печатные платы (FPC) в этих высокочистых составах, мы полностью исключаем риск выделения летучих газов. Это предотвращает внутреннюю химическую коррозию на постоянной основе, обеспечивая долгосрочную надежность встроенной микроэлектроники на протяжении всего эксплуатационного цикла оборудования.
Практические инженерные советы: предотвращение ингибирования отверждения
Если ваш силикон не застывает полностью, скорее всего, он был загрязнен несовместимыми химическими веществами. Распространенные причины, которых следует избегать: латексные перчатки, глины на основе серы, незаполимеризованные смолы для 3D-печати и остатки силикона на оловянном катализаторе.
Решение: Чтобы предотвратить отравление катализатора, операторы обязаны использовать исключительно нитриловые перчатки без присыпки. При использовании оснастки, напечатанной на SLA-принтере, стандартные рабочие процедуры должны предписывать тщательную УФ-дозакалку и промывку растворителем. Если липкость поверхности сохраняется, нанесите тонкопленочное акриловое барьерное покрытие на полость формы, чтобы полностью блокировать миграцию химических веществ.
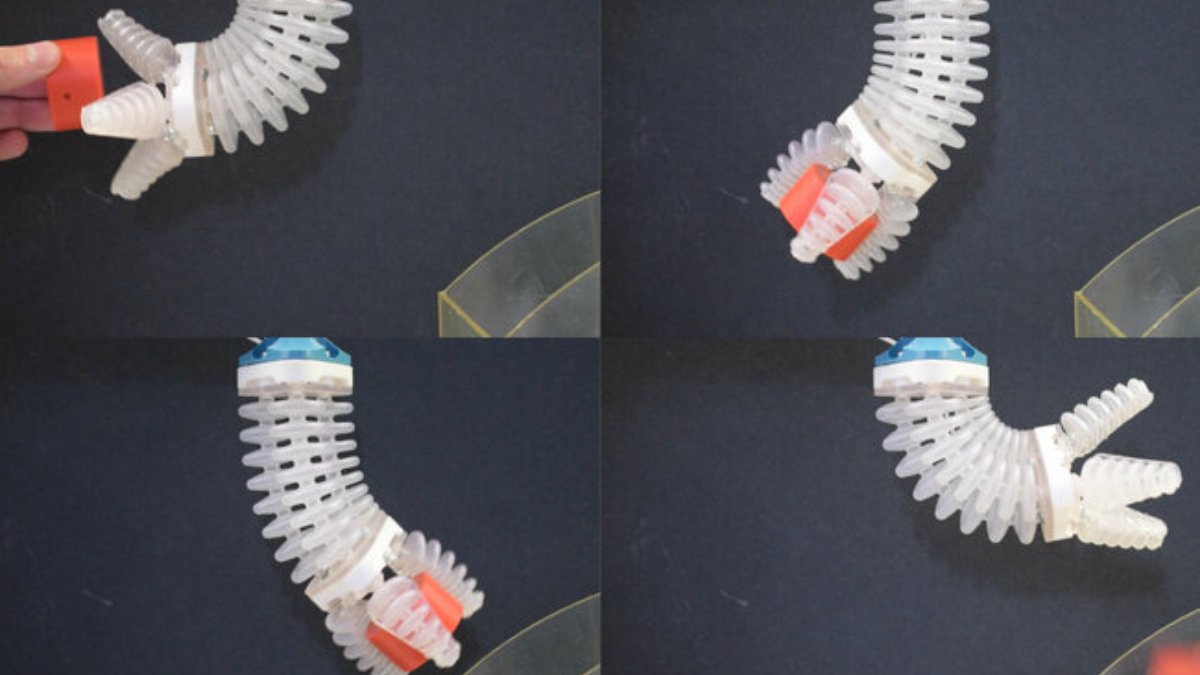
Протезный силикон и материалы для носимой робототехники: комфорт и эффективность
При проектировании экзоскелетов или протезных интерфейсов оборудование находится в прямом, длительном контакте с кожей человека. Вам необходимо найти баланс между механической прочностью и абсолютной биосовместимостью. Мы строго используем силиконы платинового отверждения для этих целей, так как процесс сшивки не оставляет остаточных растворителей, побочных продуктов олова или катализаторов из тяжелых металлов. При длительном ежедневном ношении исключение этих химических побочных продуктов не подлежит обсуждению, чтобы предотвратить сенсибилизацию кожи и аллергические реакции.
Динамическое сжатие и амортизация
При разработке лайнеров для протезов или интерфейсов экзоскелетов ваш материал должен поглощать динамические удары и равномерно распределять нагрузку для предотвращения появления пролежней. Мягкие силиконовые эластомеры являются нашими базовыми амортизирующими прокладками для этой цели. Важно отметить, что они обладают крайне низкой остаточной деформацией при сжатии. Это означает, что они не деформируются необратимо и не «проседают» под постоянным весом, сохраняя свою точную форму даже после месяцев интенсивного ежедневного использования.
Устойчивые и защитные покрытия
Для внешних слоев инженеры все чаще выбирают экологичную силиконовую кожу и защитные эластомерные покрытия. Эти материалы создают прочный, устойчивый к истиранию барьер против пота и масел, оставаясь при этом полностью соответствующими стандартам безопасности RoHS и REACH.
Силиконовые материалы для тактильных датчиков и гибких приводов в робототехнике нового поколения
Для обеспечения управления с обратной связью в мягкой робототехнике вам необходима информация в режиме реального времени. Это означает внедрение растягиваемых сенсорных сетей непосредственно в эластомерную матрицу. Мы достигаем этого с помощью специализированных силиконов для трафаретной печати, нанося токопроводящие дорожки прямо на гибкие подложки. Соединяя гибкий силиконовый носитель с высокопроводящими наполнителями — такими как наночастицы серебра, графен или углеродные нанотрубки, — мы можем создавать методом трафаретной печати массивы тактильных датчиков, которые сохраняют проводимость даже при экстремальных динамических нагрузках.
Диэлектрические эластомерные приводы (DEA)
DEA работают как гибкие твердотельные актуаторы. Физическое движение создается путем приложения электрического поля к тонкопленочному силиконовому диэлектрику, что вызывает его сжатие и расширение. Технические требования к материалам для приложений DEA диктуют использование ультратонких, высокооднородных силиконовых пленок, характеризующихся точными диэлектрическими постоянными, превосходной прочностью на диэлектрический пробой и пренебрежимо малым механическим гистерезисом при циклической нагрузке.
Ключевые технические параметры силиконов для передовой робототехники
Чтобы помочь инженерным командам в сравнении материалов для разработки мягкой робототехники, в таблице ниже приведены целевые физические свойства для различных роботизированных систем:
| Применение материала | Целевая твердость по дюрометру | Целевая вязкость (сПз) | Предел удлинения (%) | Типичный метод обработки |
|---|---|---|---|---|
| Пневматические захваты | по Шору A 15 – A 30 | 5,000 – 15,000 | 500% – 800% | Гравитационное литье / Вакуумная инфузия |
| Кожа лица андроида | по Шору 00-10 – 00-30 | 3,000 – 6,000 | 600% – 900% | Многослойное литье в открытые формы |
| Носимые интерфейсы | по Шору A 5 – A 20 | 20,000 – 50,000 | 400% – 650% | Компрессионное формование / Литье жидкого силикона (LSR) |
| Тактильные датчики | по Шору A 20 – A 40 | Тиксотропная паста | 200% – 400% | Прецизионная трафаретная печать / Экструзия |
При масштабировании проекта в области мягкой робототехники из университетской лаборатории до коммерческого производства, ключевым моментом является соответствие выбора материала вашему производственному процессу:
Этап 1: Прототипирование с помощью литьевого RTV-2
Начните с простых открытых форм и силикона RTV-2. Этот этап быстрого литья позволяет протестировать форму вашего робота, проверить расположение датчиков и найти идеальную твердость материала перед переходом к массовому производству.
Этап 2: Проектирование для литья под давлением
По мере роста объемов производства переходите к литью жидкого силикона под давлением (LIM) с использованием LSR высокой чистоты. Это требует проектирования оснастки с надлежащими вентиляционными отверстиями и литниками, чтобы обеспечить высокую скорость потока и быстрое время отверждения в нагретых производственных пресс-формах.
Этап 3: Интеграция специализированных покрытий и печати
Для завершения сборки используйте защитные силиконовые краски для трафаретной печати для нанесения токопроводящих дорожек, схем тактильных датчиков, противоскользящих текстур или элементов брендинга.
Чтобы рассмотреть варианты для вашего конкретного применения или запросить образцы материалов, вы можете связаться с нашей фабрикой жидкого силикона для обсуждения индивидуальных составов, регулировки вязкости и серийного производства.
Практический контрольный список выбора материала перед масштабированием
Мы не выбираем материалы на основе лабораторных паспортов. Мы подбираем их для реальных условий эксплуатации. Прежде чем остановить выбор на конкретном силиконе, нам нужны точные рабочие параметры: максимальная деформация, циклический радиус изгиба, контактное давление, температурные пределы и ожидаемое химическое воздействие. Образцы в руках могут быть обманчивы. Материал, который кажется подходящим на столе, выйдет из строя из-за усталости при высоких циклических нагрузках, когда стенка толщиной 1 мм сгибается десять тысяч раз или когда жесткая токопроводящая дорожка датчика создает концентратор напряжения прямо под поверхностью.
Затем отлейте небольшой тестовый купон и одну полноразмерную функциональную деталь из той же партии. Запишите соотношение смеси, комнатную температуру, время вакуумирования, средство для смазки формы, режим отверждения и условия пост-отверждения. Этот простой журнал процесса значительно ускоряет поиск неисправностей. Если деталь остается липкой, рвется рядом с воздушным каналом или плохо прилегает к вставке, вы сможете отследить причину, а не менять несколько переменных одновременно.
- Проверка текучести: Убедитесь, что неотвержденный силикон заполняет узкие каналы, не образуя воздушных пузырей.
- Проверка механики: Измерьте твердость, отскок, поведение при разрыве и восстановление размеров на отвержденном образце.
- Проверка границ раздела: Протестируйте адгезию к ткани, металлу, пластику, печатной электронике и ранее отвержденному силикону.
- Проверка старения: Проведите повторяющиеся испытания на изгиб, сжатие, очистку и температурное воздействие, соответствующие фактическому использованию.
- Проверка документации: Сопоставьте каждое заявление о безопасности или экологичности с точной маркой материала и текущим отчетом поставщика.
Прежде чем запускать серийное производство, необходимо полностью зафиксировать утвержденный состав и параметры техпроцесса. При работе с силиконом даже малейшее изменение пигмента, масла, соотношения катализатора или температуры отверждения может полностью изменить вязкость и конечные характеристики. Наш лучший совет — хранить подписанные физические контрольные образцы из утвержденной партии и использовать их для проверки каждой будущей поставки. Это даст вашим отделам инжиниринга, контроля качества и закупок надежный «источник истины» при переходе от ранних прототипов к массовому производству.
Технические вопросы, которые часто задают инженеры
В чем разница между силиконом аддитивного и конденсационного отверждения для мягких приводов?
Аддитивное отверждение (платиновое): Сшивка без выделения летучих веществ. Обеспечивает высокую размерную стабильность и практически нулевую усадку, необходимую для поддержания геометрии прецизионных пневматических камер.
Конденсационное отверждение (оловянное): В процессе вулканизации выделяет летучие побочные продукты. Возникающая усадка неизбежно искажает внутреннюю геометрию жидкостных приводов, что делает этот способ непригодным для высокоточных применений.
Как снизить вязкость густого жидкого силиконового каучука?
Добавьте небольшое контролируемое количество чистого силиконового масла (около 1–10% от общего веса). Поскольку масло ослабляет силикон и делает его более склонным к разрывам, всегда сначала проводите тест на небольшой порции, чтобы убедиться, что резина остается достаточно прочной для вашего проекта.
Как соединить два отвержденных слоя силикона?
Обычный клей не работает на силиконе. Весь секрет в том, чтобы использовать немного свежего, смешанного силикона в качестве клея. Нанесите тонкий слой между отвержденными деталями и аккуратно прижмите их друг к другу до высыхания. Для достижения наилучших результатов попробуйте залить второй слой, пока первый еще немного липкий — так они идеально соединятся.
Соответствуют ли эти силиконы экологическим и стандартам безопасности?
Соответствие требованиям зависит от конкретного состава и протокола испытаний. Запросите актуальную документацию RoHS, REACH, OEKO-TEX или сертификаты биосовместимости для той марки силикона, которую вы планируете использовать.

 English
 Deutsch (Sie)
 العربية
 বাংলা
 香港中文
 Français
 Bahasa Indonesia
 Português do Brasil
 한국어
 Tiếng Việt
 日本語
 Polski
 Русский
 Türkçe
 ไทย
 Español de México